在输出延迟与抖动方面:产品A 的 PVT 输出延迟在 Standalone 模式平均 4.73ms(最大 5.83ms)、RTK 模式平均 4.41ms(最大 5.98ms),输出延迟抖动(jitter)分别为 1.5ms 与 0.97ms,为所测机型中的最低值。
在更新率方面:产品A 支持最高 100Hz 输出;相关规格参数详见产品规格书。
在静态/动态可靠性与抗干扰方面:产品A 在 RTK 可用性、误差上报一致性、抗震动与抗干扰等项目的测试结果均优于同批对手机型。
关键词:GNSS模组更新率、输出延迟、抖动(jitter)、PVT延迟、RTK延迟、100Hz、Septentrio
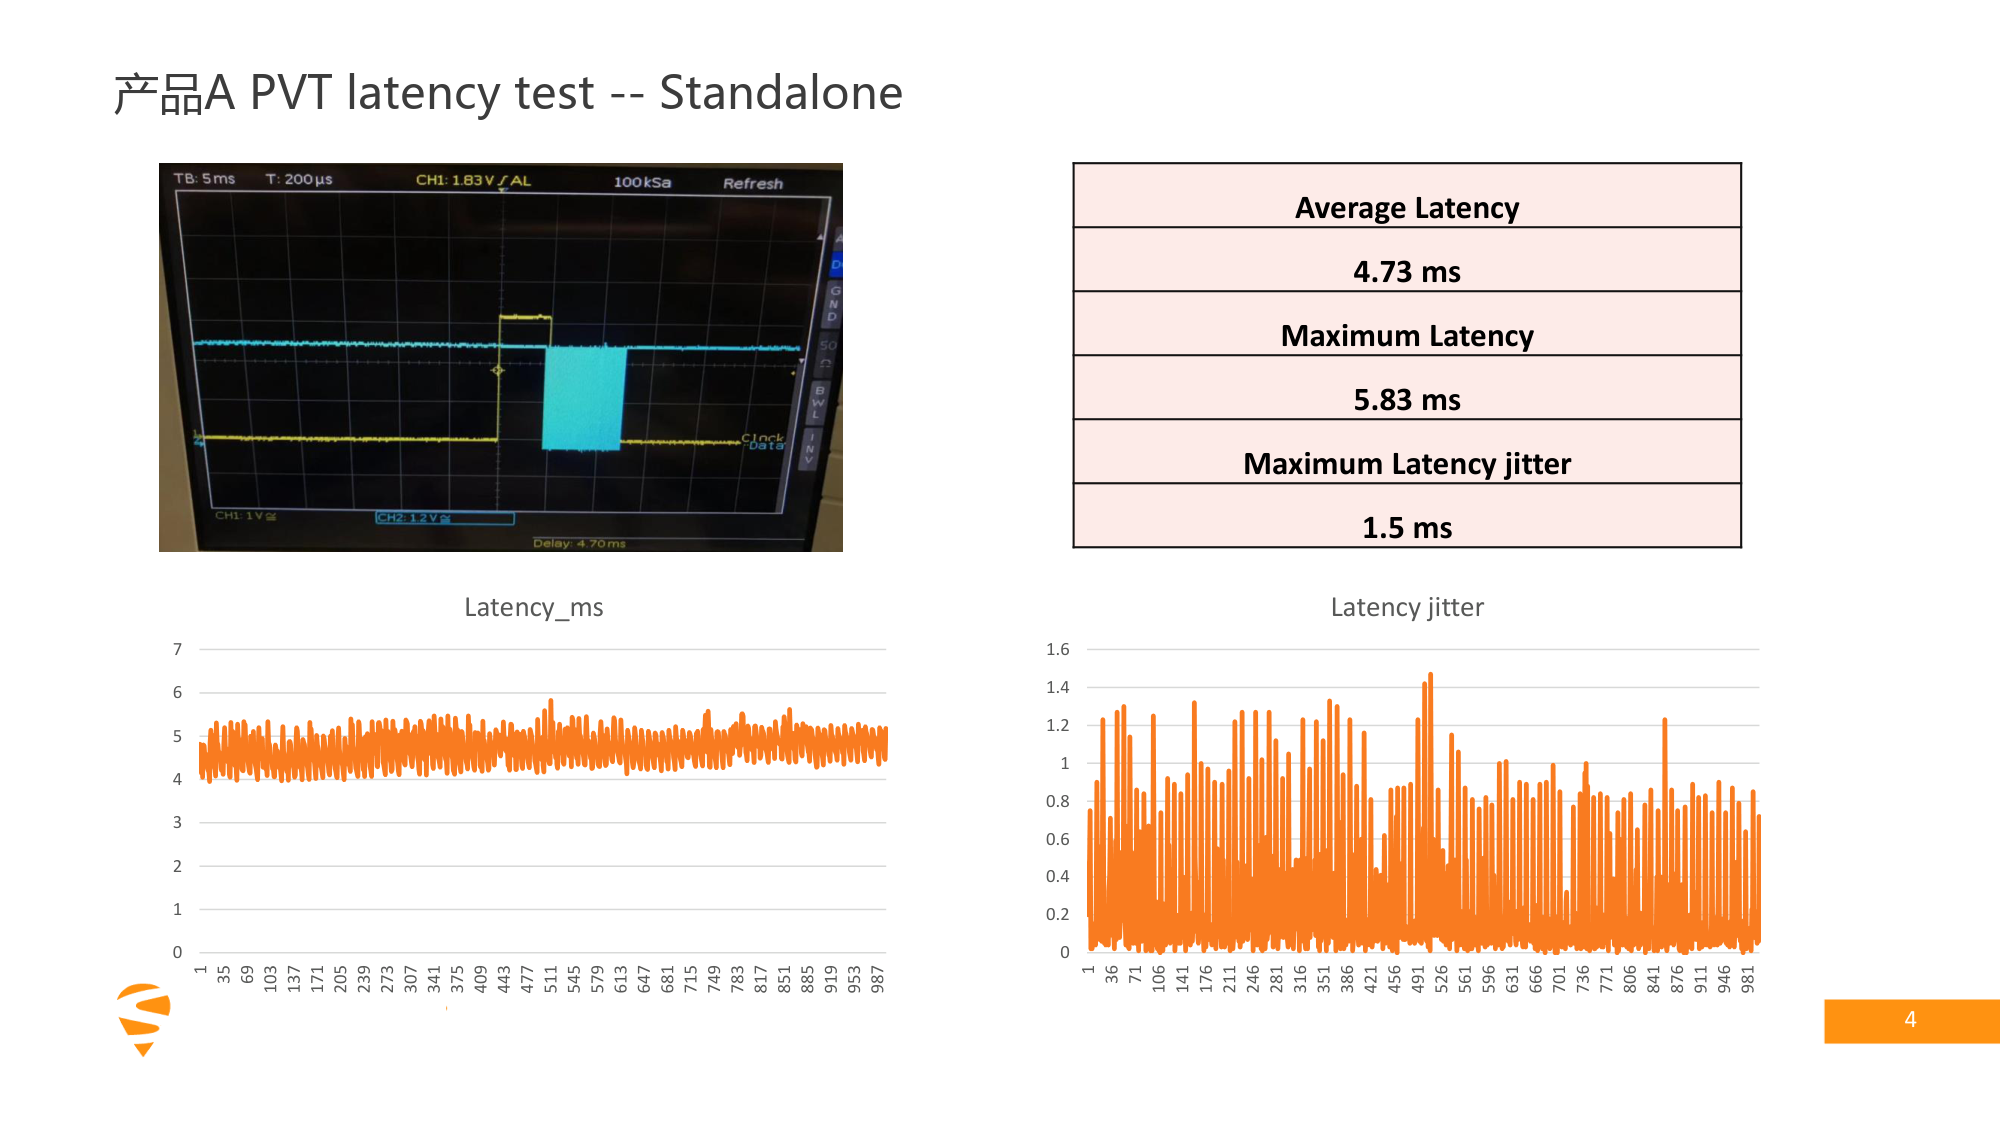
图片来源:产品测试报告(来源:①《PVT 输出延迟与抖动测试》)
本章汇总各机型的 PVT 输出延迟与抖动实测结果,包含 SPP(Standalone)与 RTK 两种模式的平均延迟、最大延迟与最大抖动,并给出机型之间的横向对比。
表1 各机型 PVT 输出延迟与抖动(SPP / RTK,单位 ms;来源:①)
| 机型 | 平均延迟 SPP / RTK | 最大延迟 SPP / RTK | 最大抖动 SPP / RTK |
|---|---|---|---|
| 产品A | 4.73 / 4.41 | 5.83 / 5.98 | 1.5 / 0.97 |
| 产品C | 38.75 / 70.38 | 42.4 / 82.4 | 4.86 / 35.84 |
| 产品D | 25.25 / 30.01 | 41.43 / 32.64 | 15.9 / 2.86 |
| 产品E | 12.87 / 11.64 | 15.54 / 13.92 | 3.1 / 3.0 |
| 产品F | 73.3 / 113.15 | 81.9 / 136.6 | 13.6 / 23.1 |
| 产品G | 46.77 / — | 61.96 / — | 16.6 / — |
注:产品G 的 RTK 模式该测试未覆盖。
图1 产品A PVT 输出延迟(Standalone):平均 4.73ms、最大 5.83ms、最大抖动 1.5ms(来源:①)
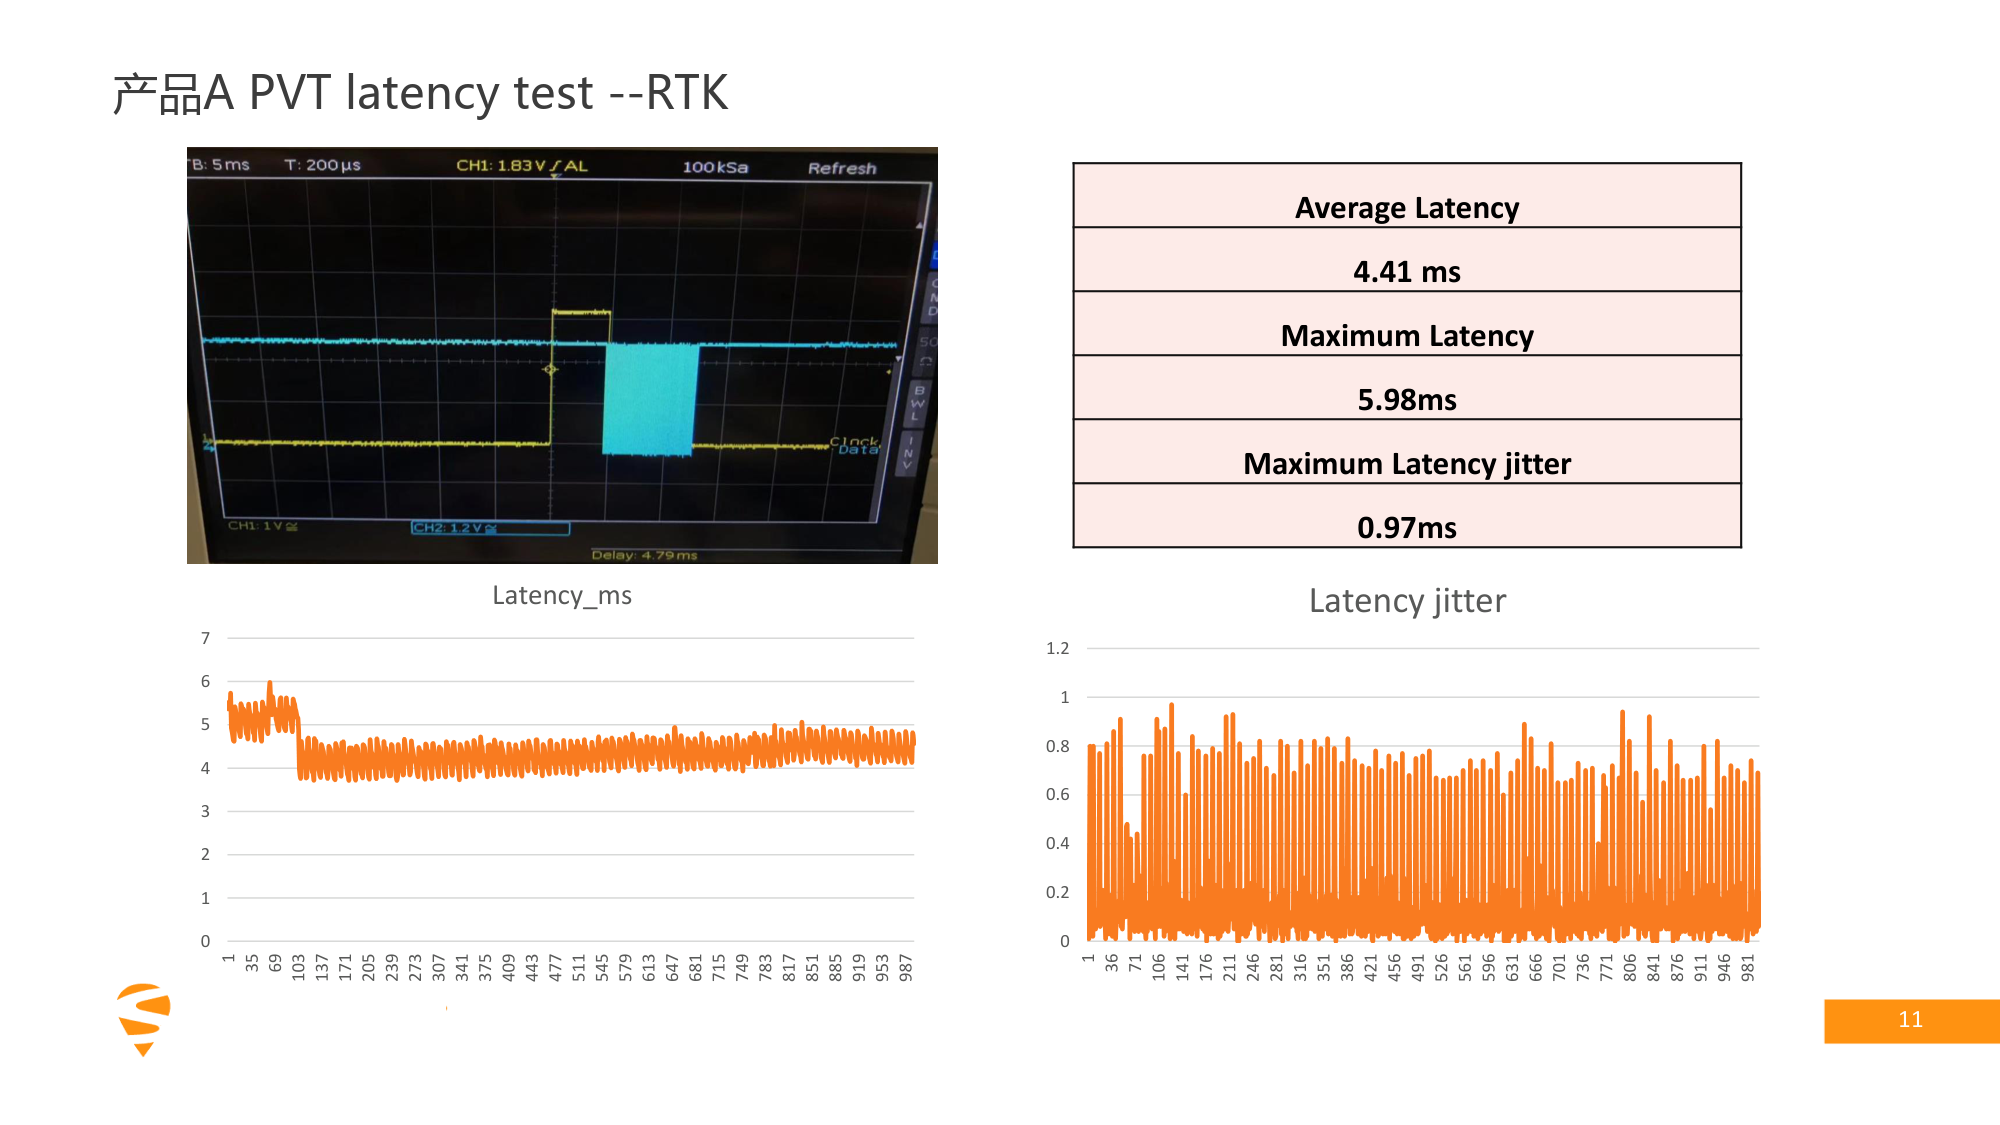
图2 产品A PVT 输出延迟(RTK):平均 4.41ms、最大 5.98ms、最大抖动 0.97ms(来源:①)
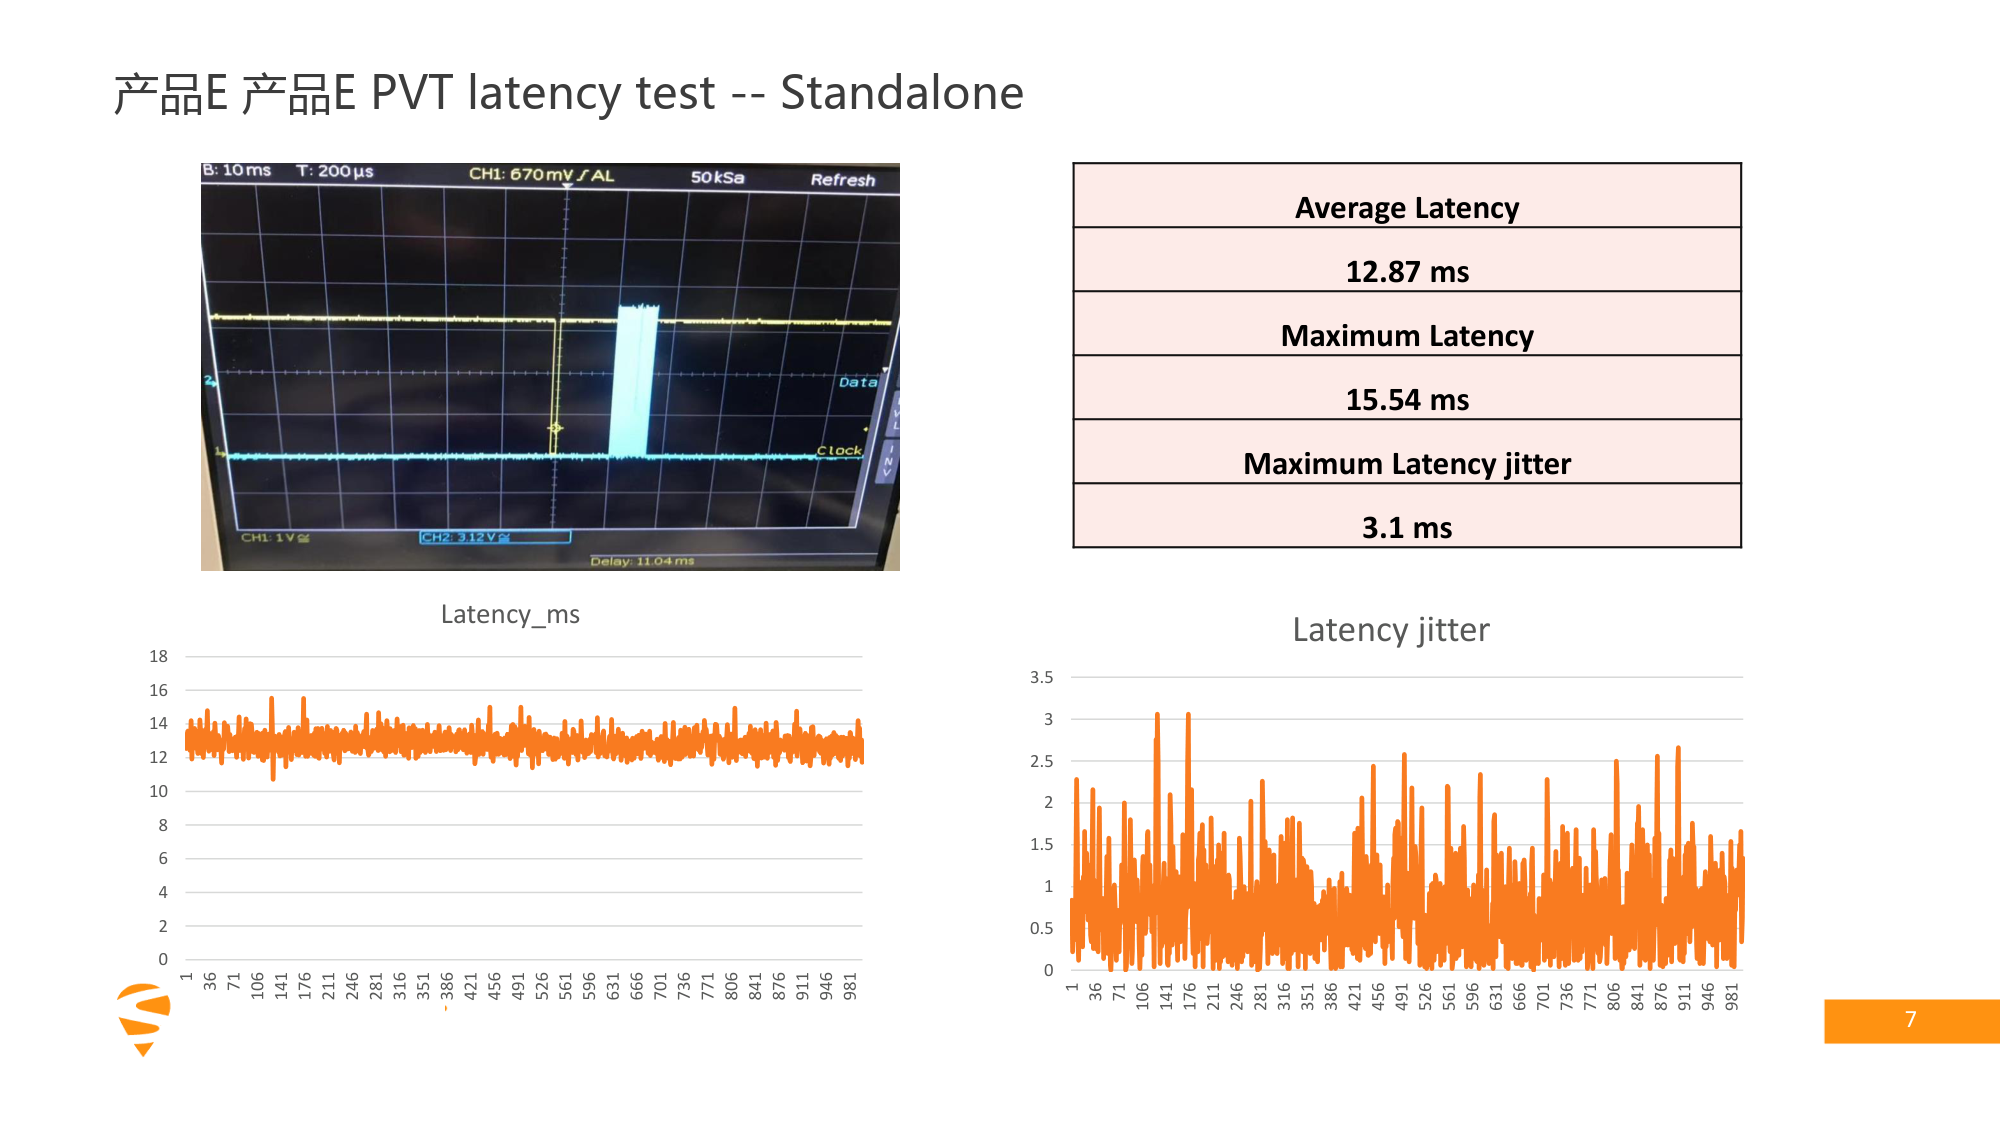
图3 产品E(Standalone):平均 12.87ms(来源:①)
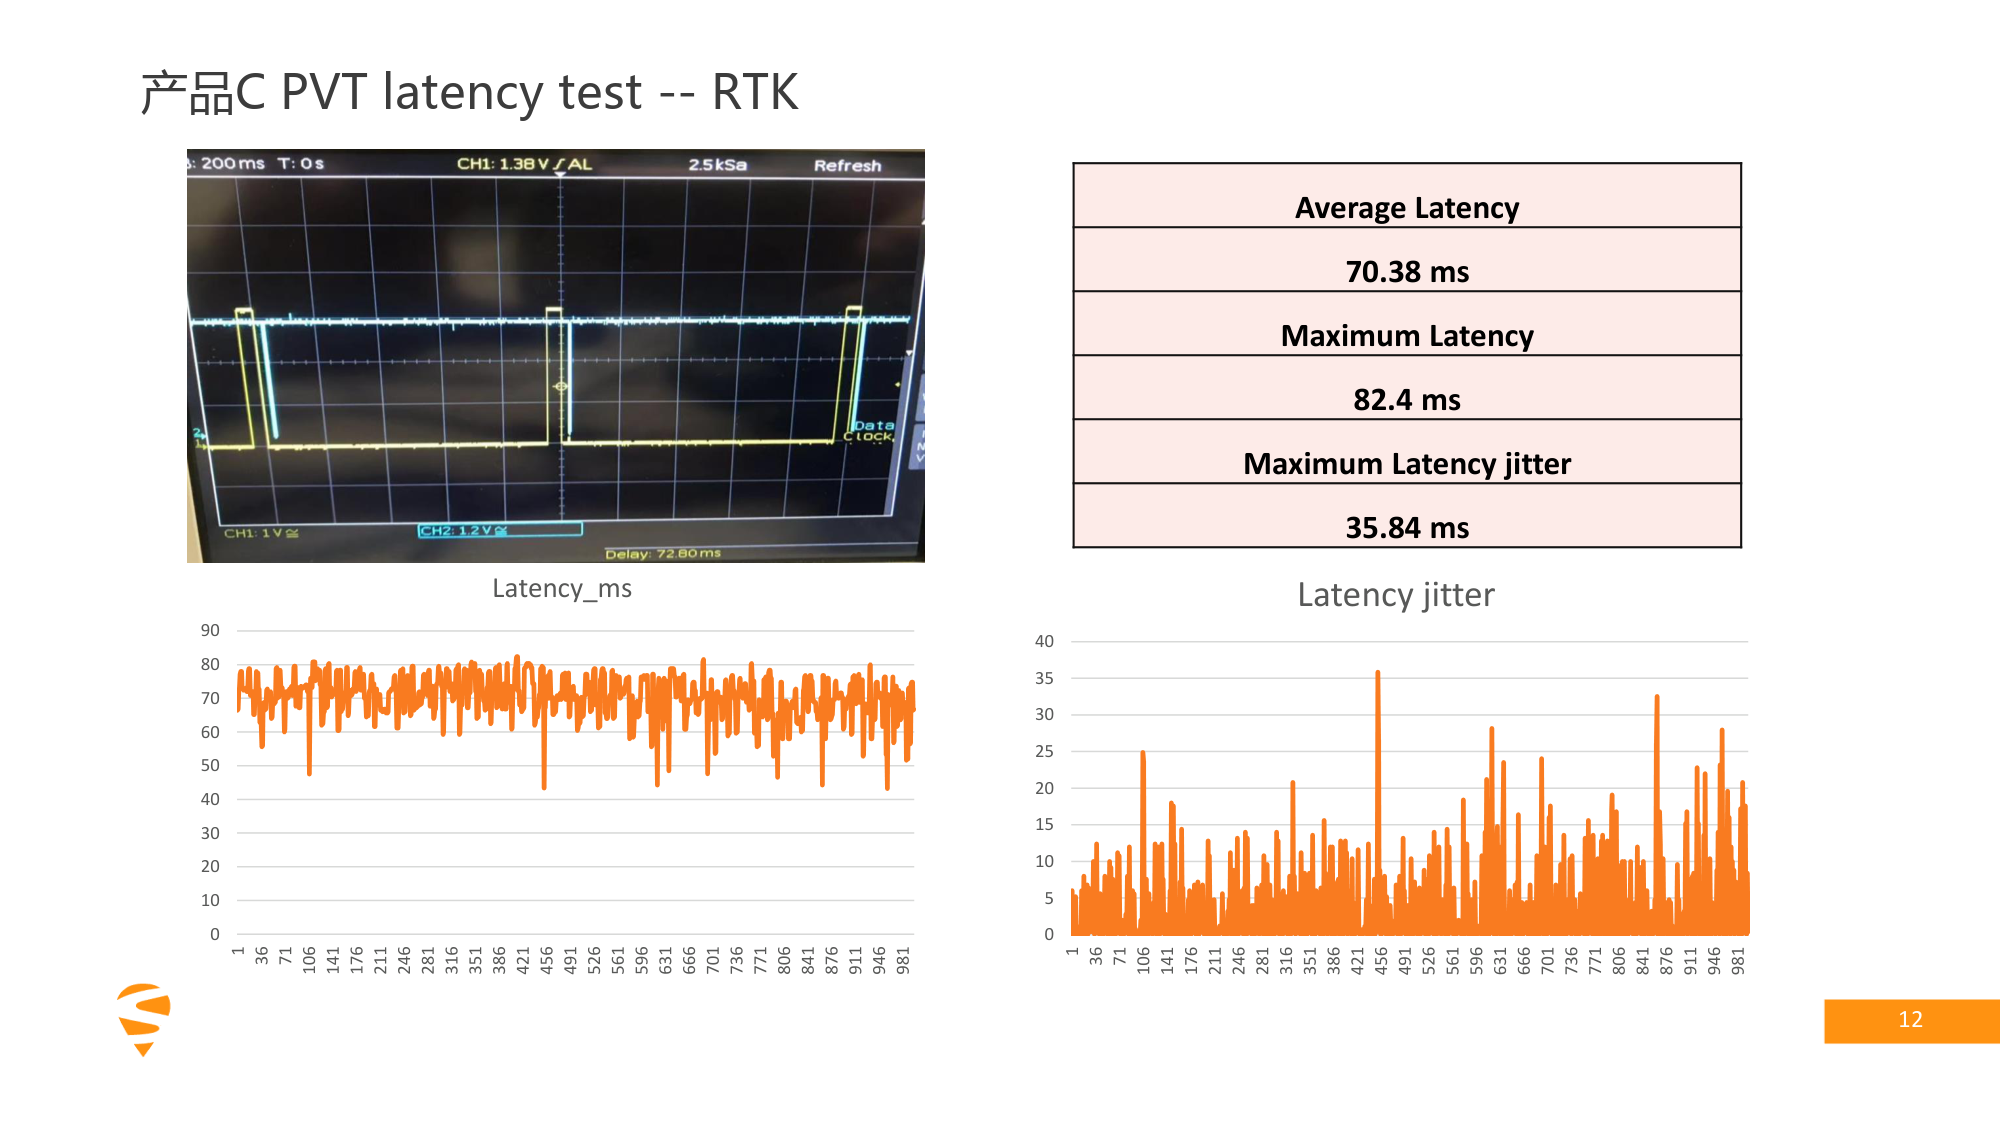
图4 产品C(RTK):平均 70.38ms、抖动 35.84ms(来源:①)
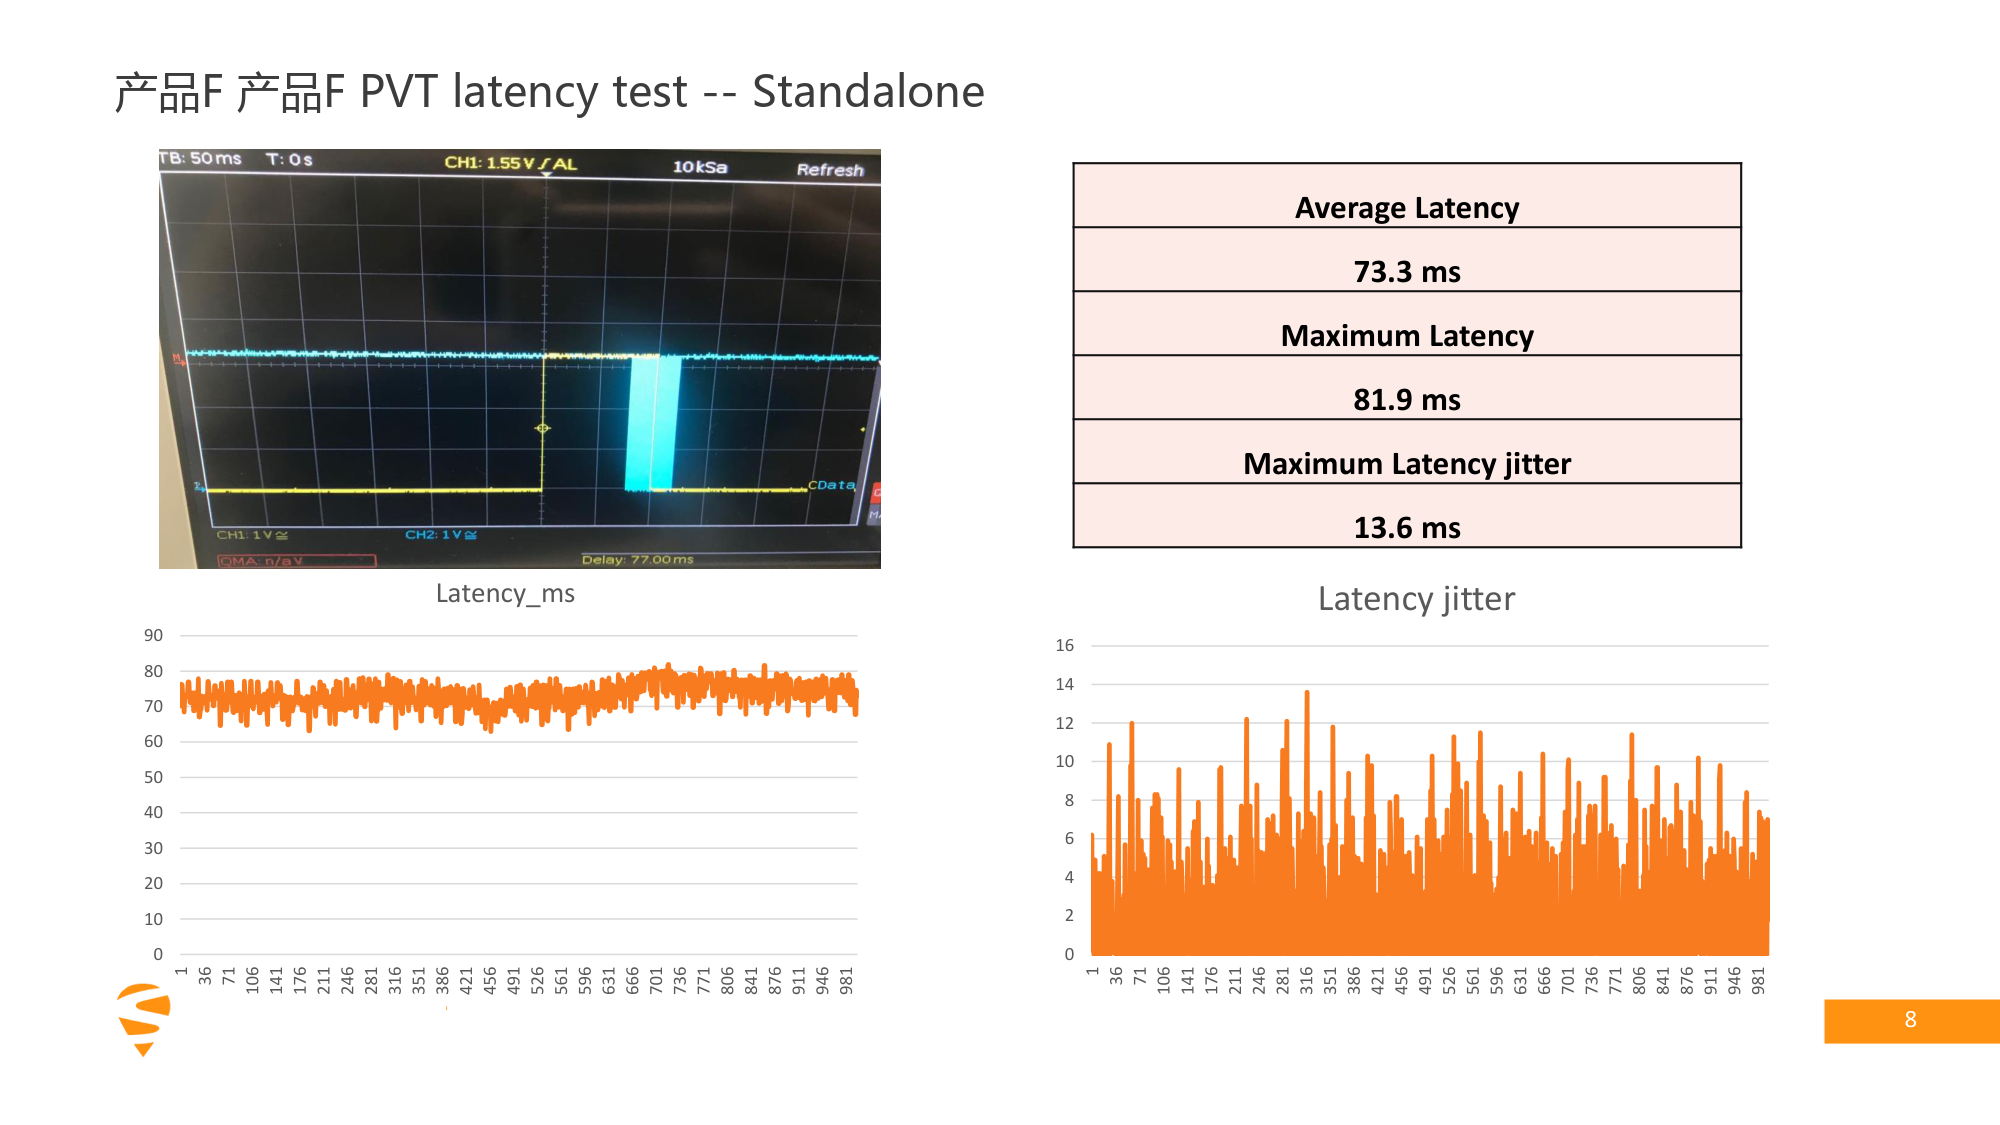
图5 产品F(Standalone):平均 73.3ms、抖动 13.6ms(来源:①)
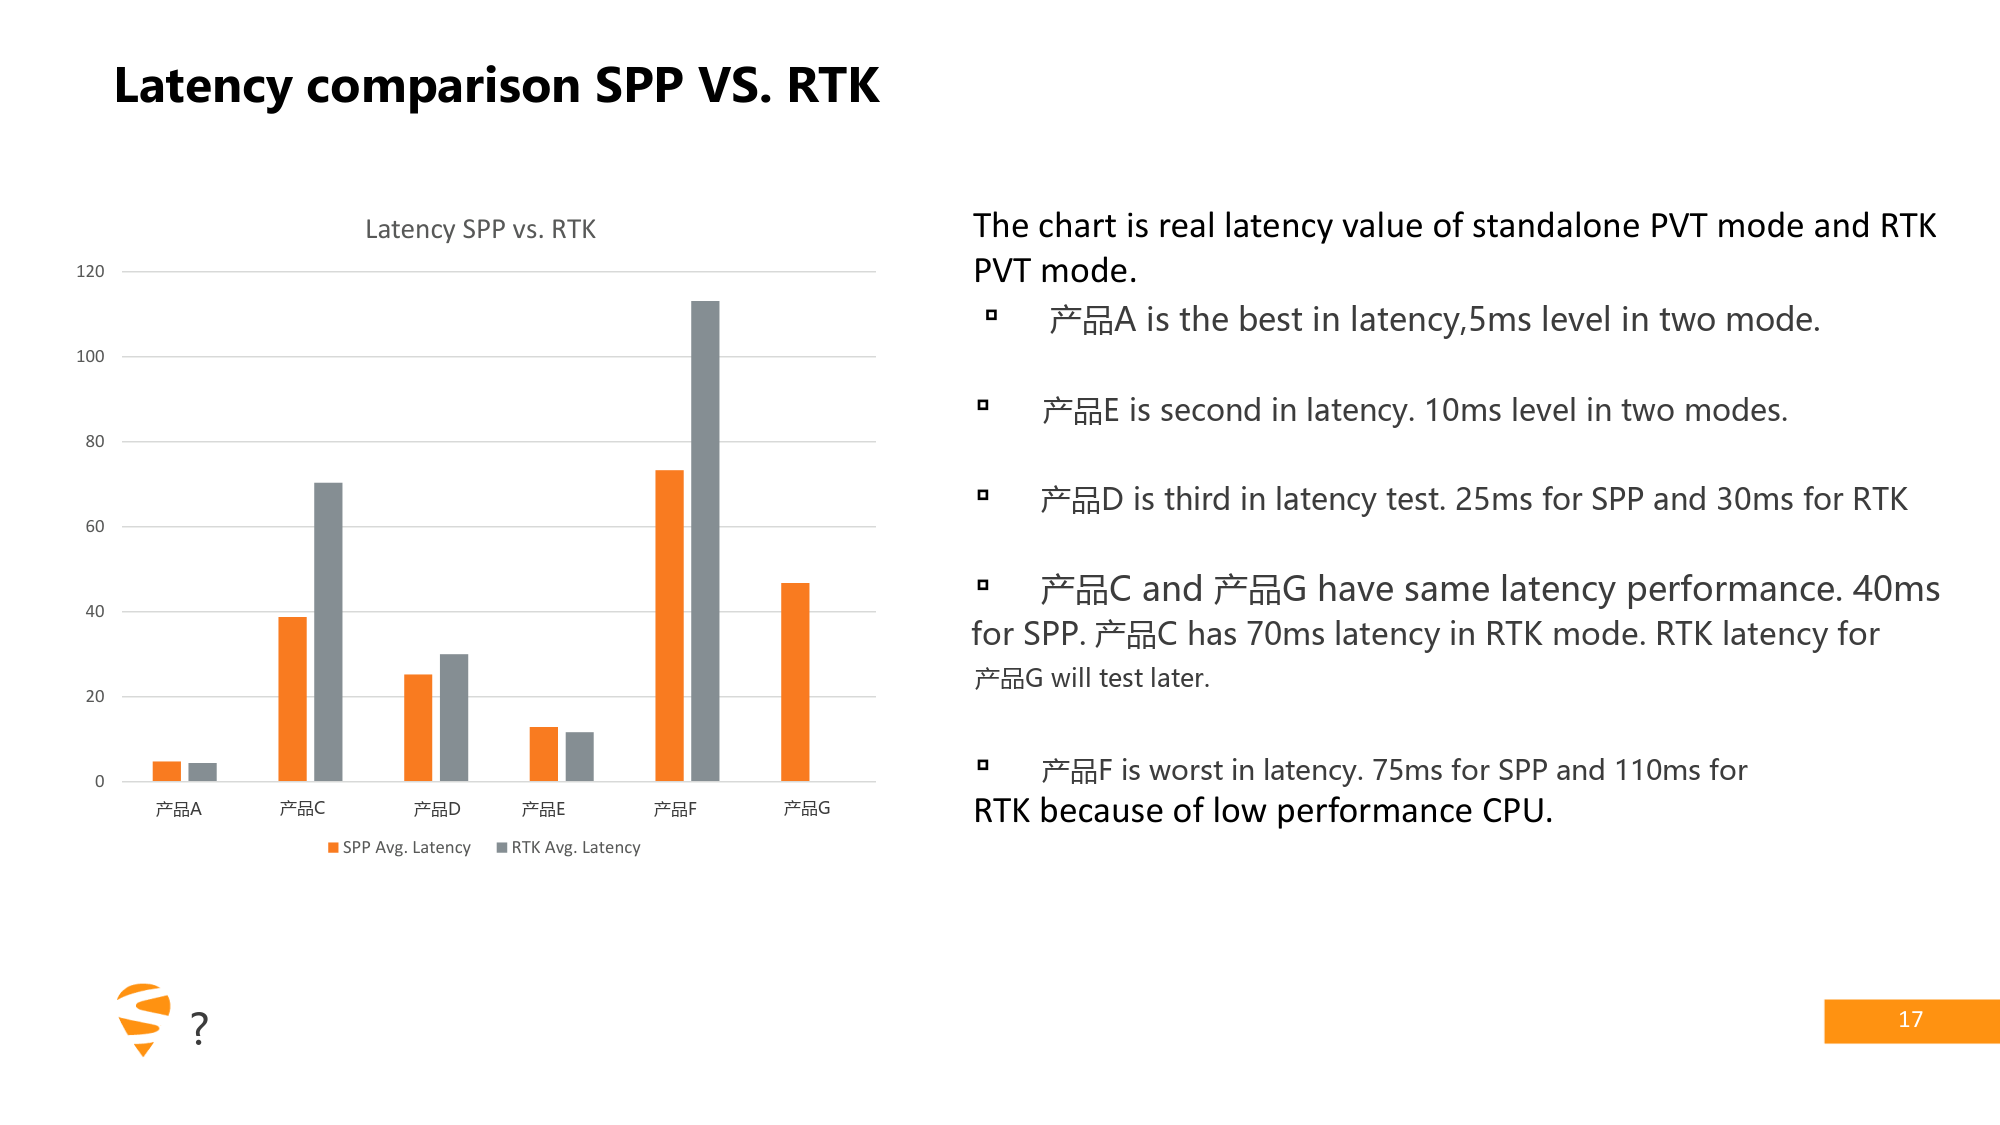
图6 SPP 与 RTK 平均延迟对比(来源:①)
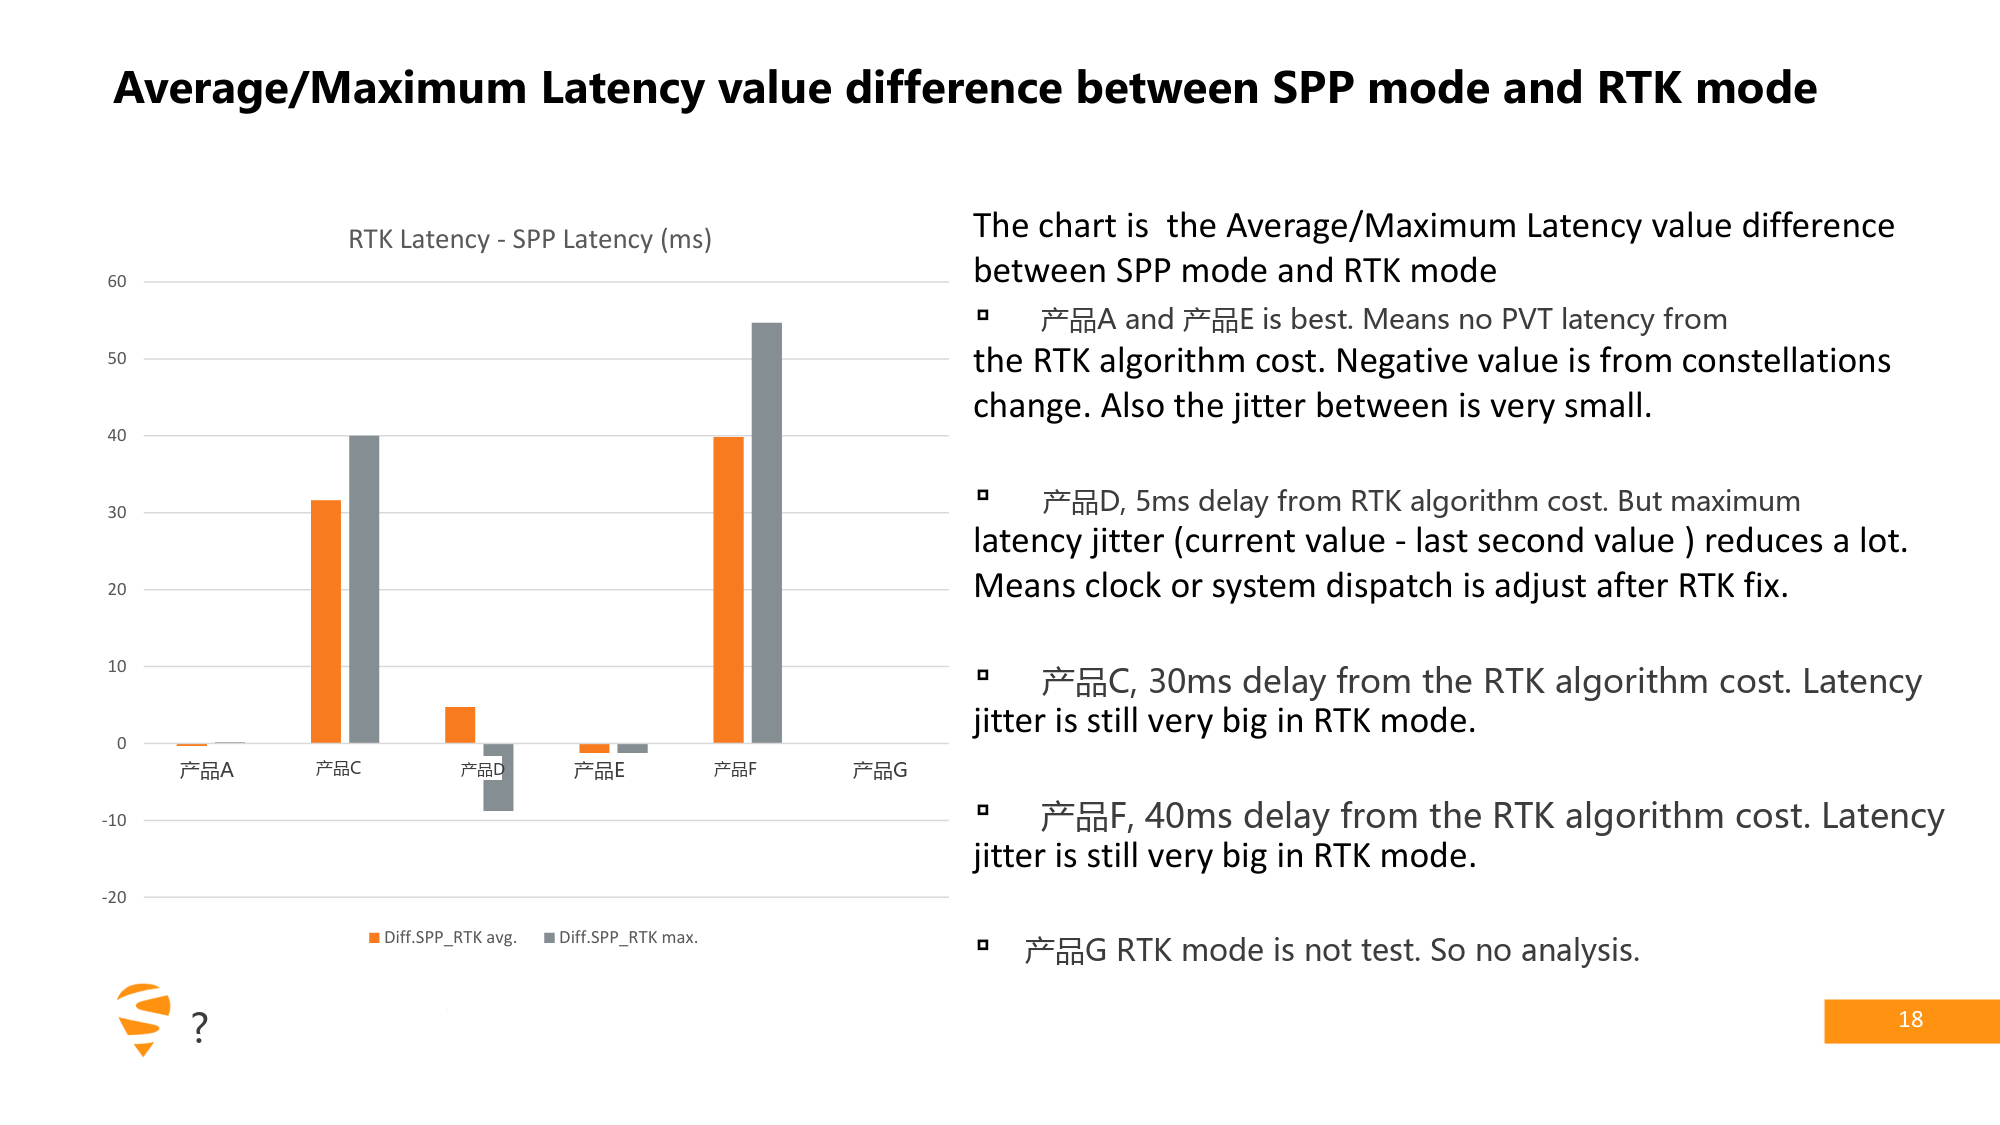
图7 SPP 与 RTK 的平均/最大延迟差值(来源:①)
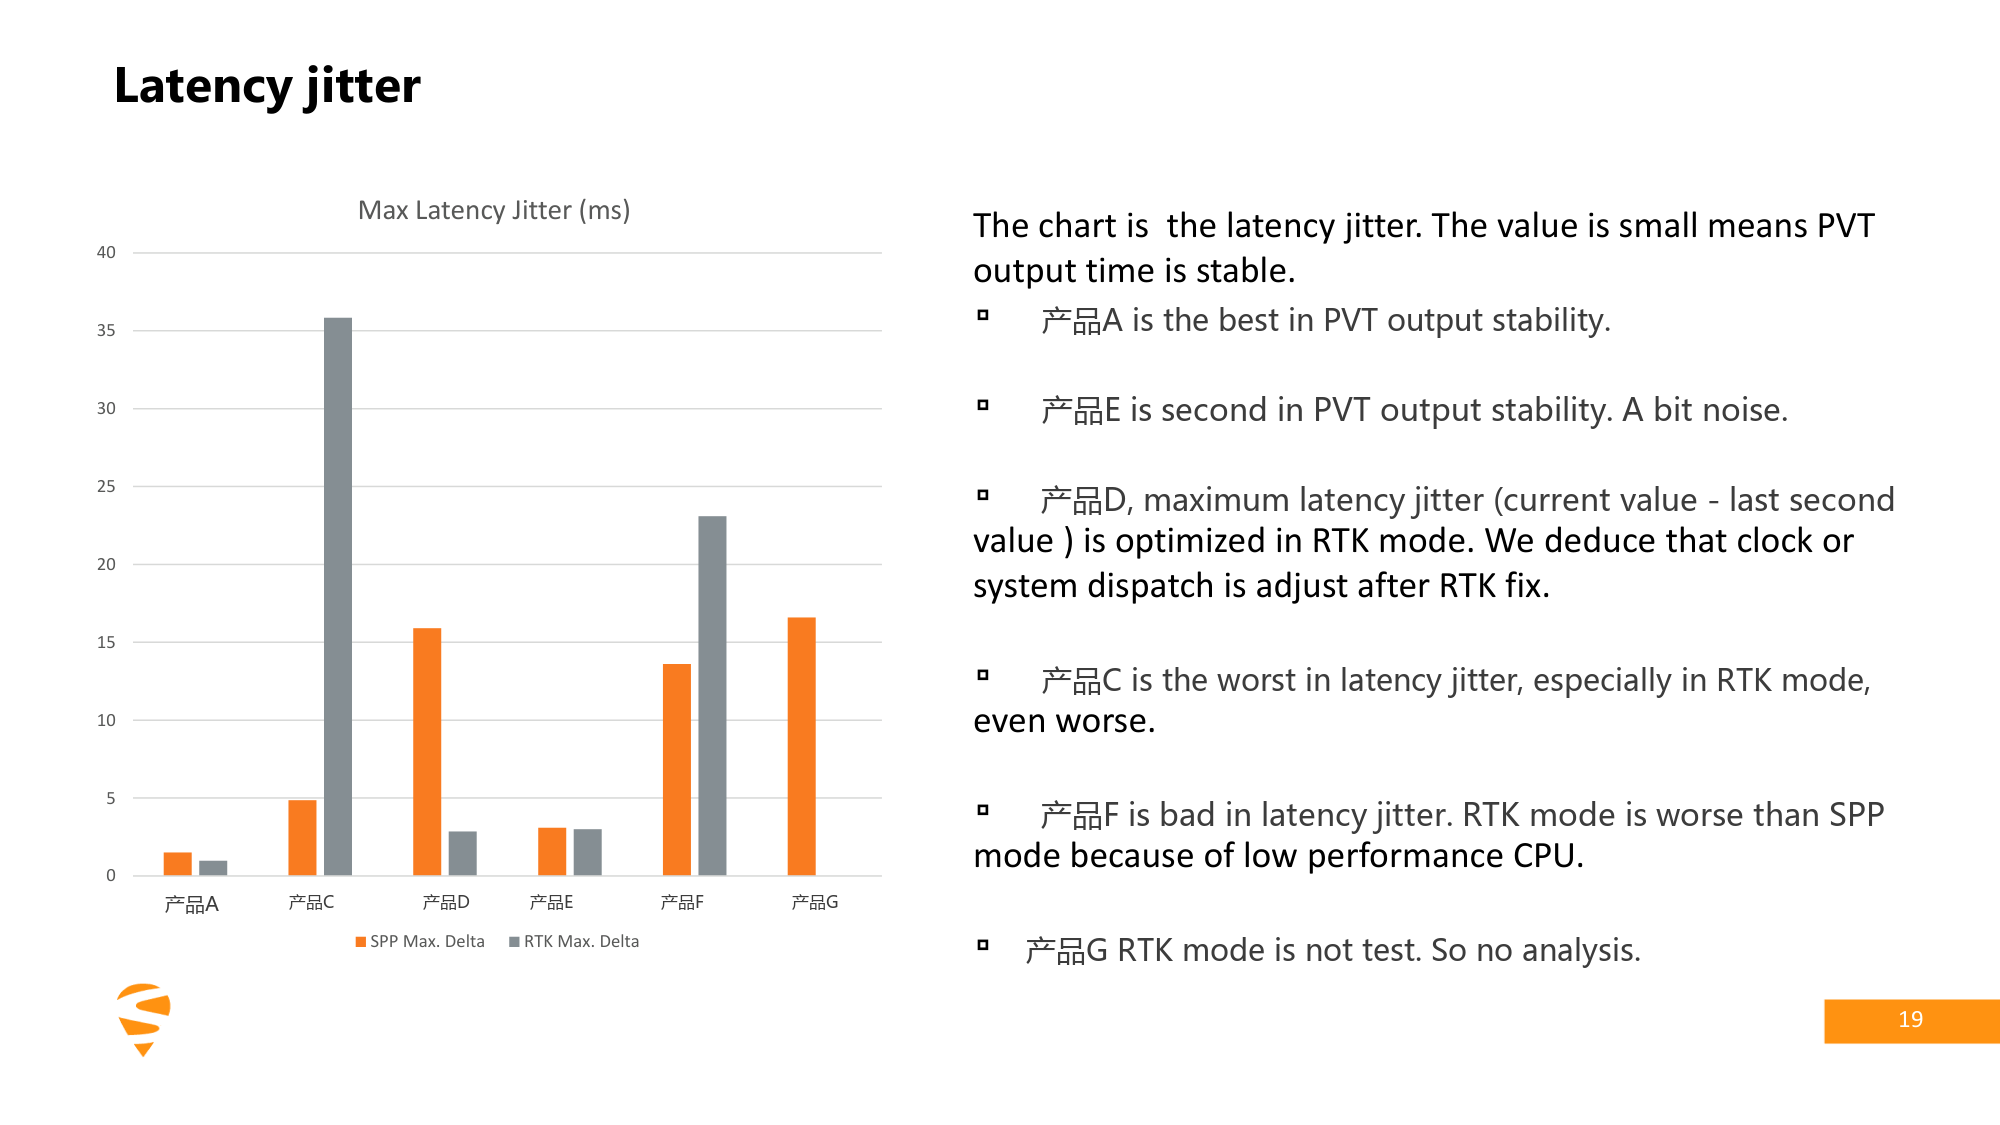
图8 最大延迟抖动(jitter)对比(来源:①)
本章为静态与动态可靠性基准测试结果,覆盖楼宇间静态 RTK 固定、城市动态误差轨迹、震动与冲击、以及干扰环境下的载噪比与固定保持能力。
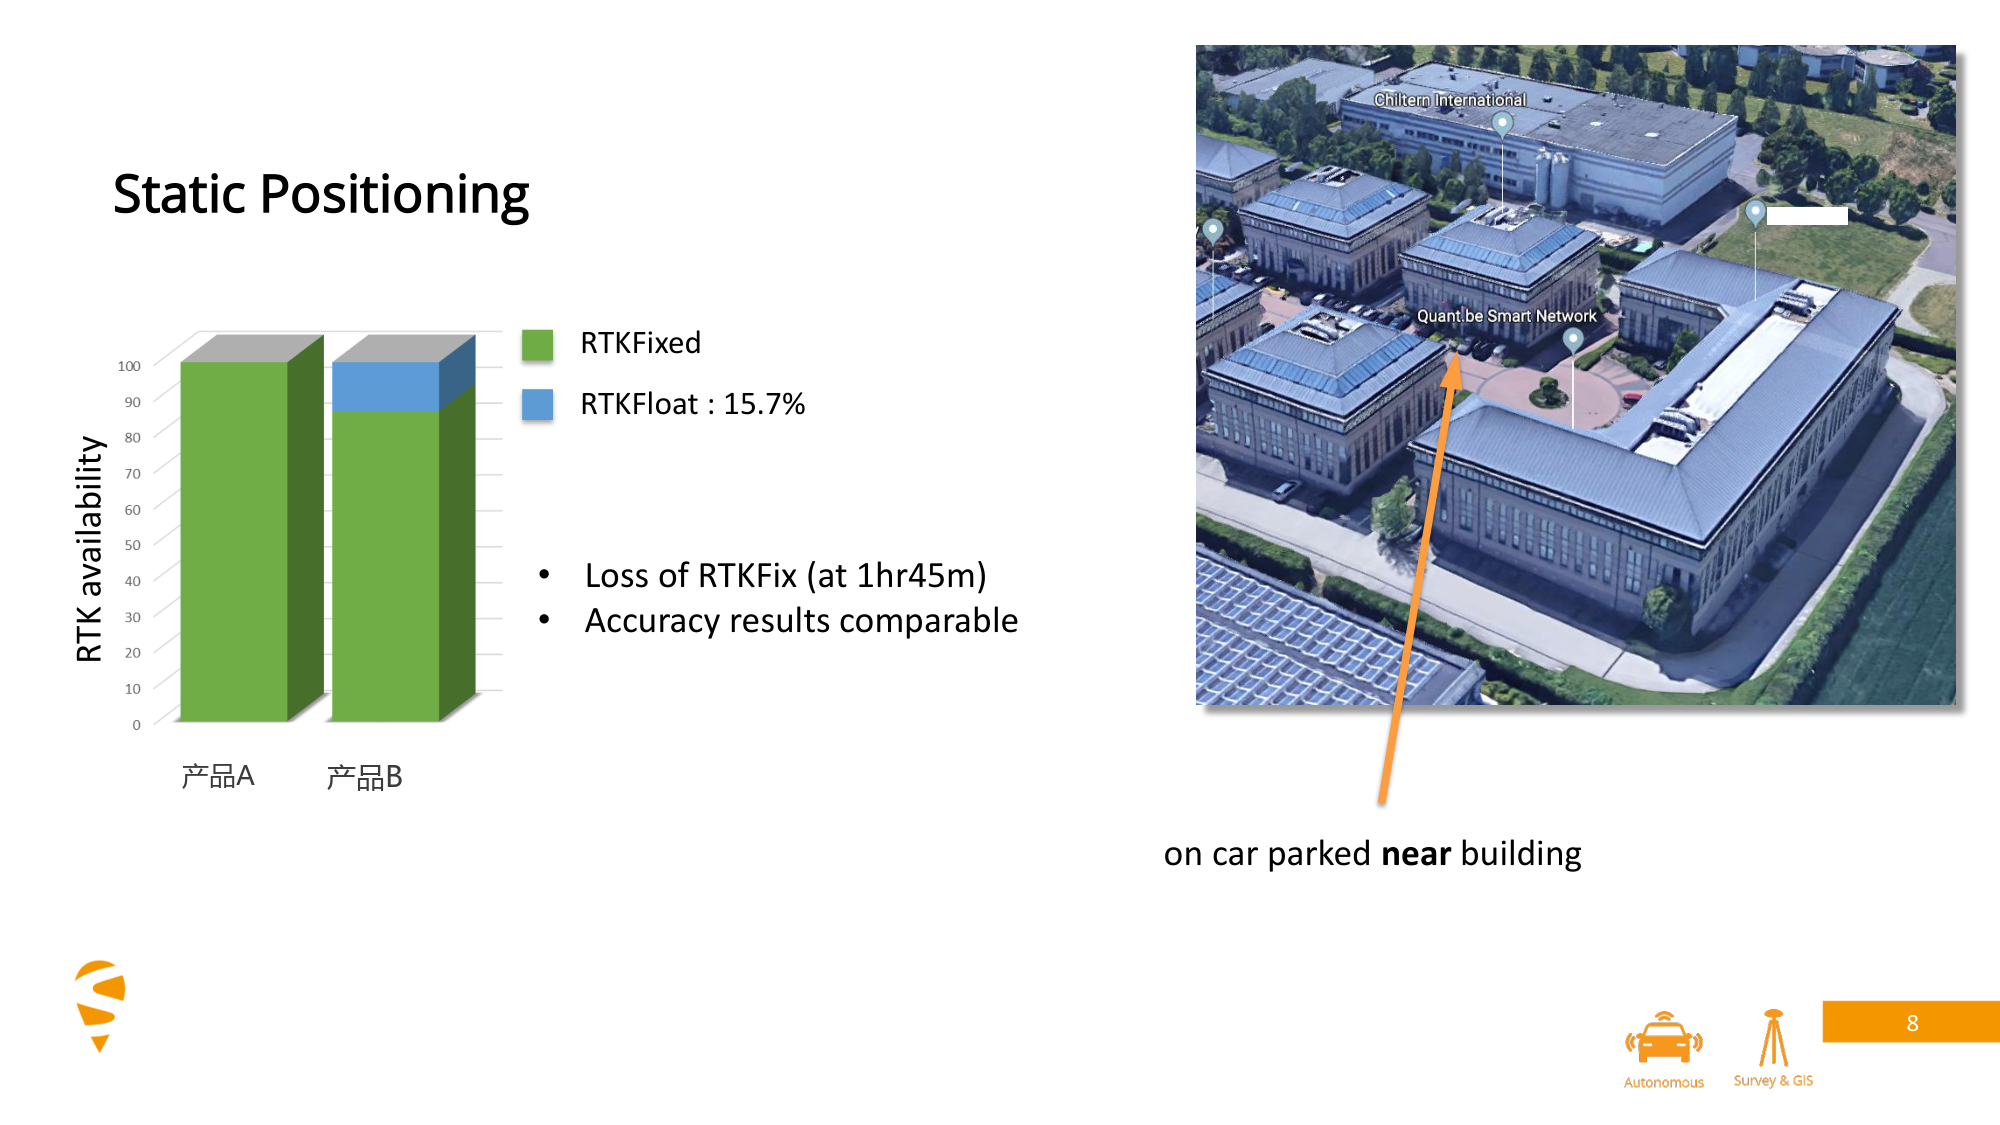
图9 静态定位:RTK 可用性与精度(来源:②)
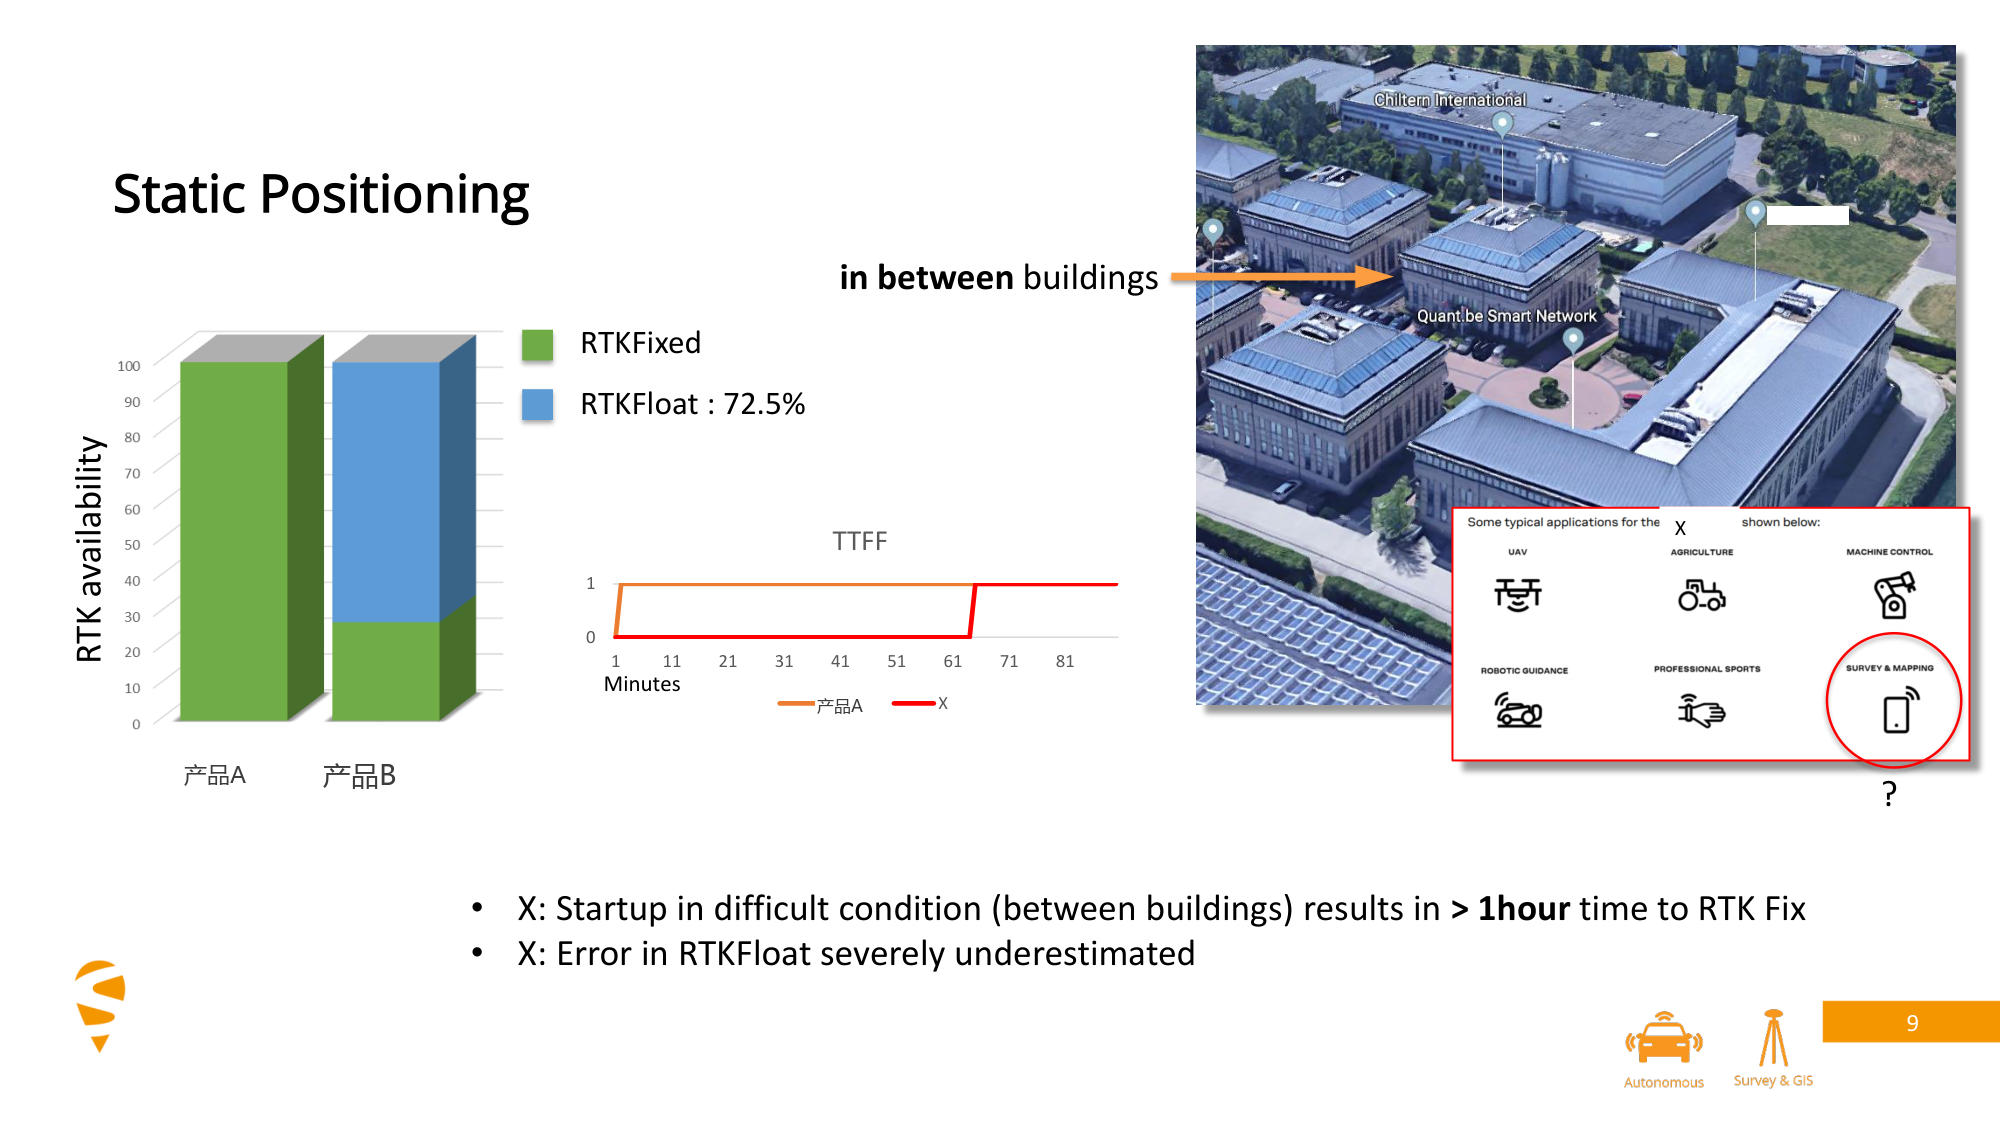
图10 楼宇间静态:对手机型启动超过 1 小时才实现 RTK 固定(来源:②)
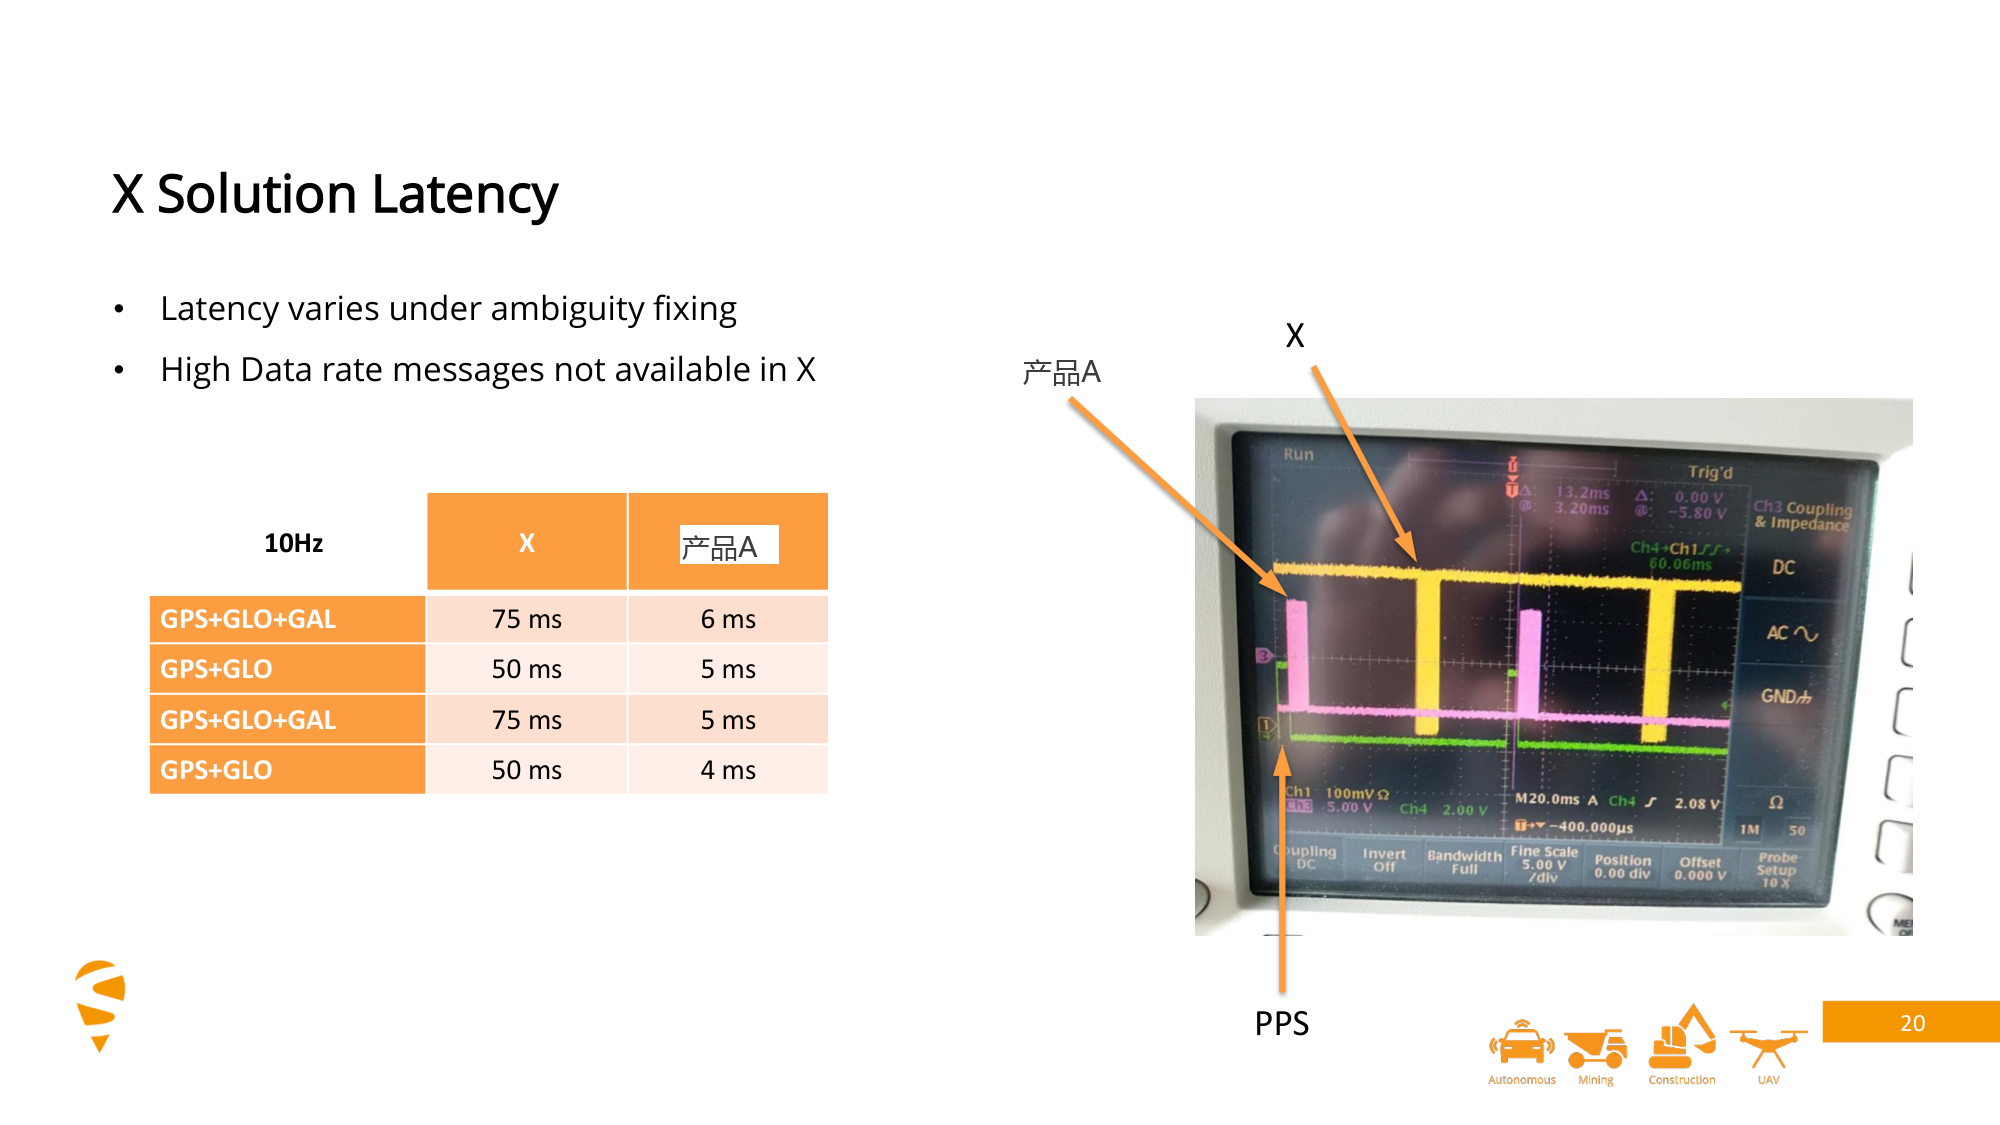
图11 输出延迟对比:产品A 4~6ms,对手 50~75ms(来源:②)
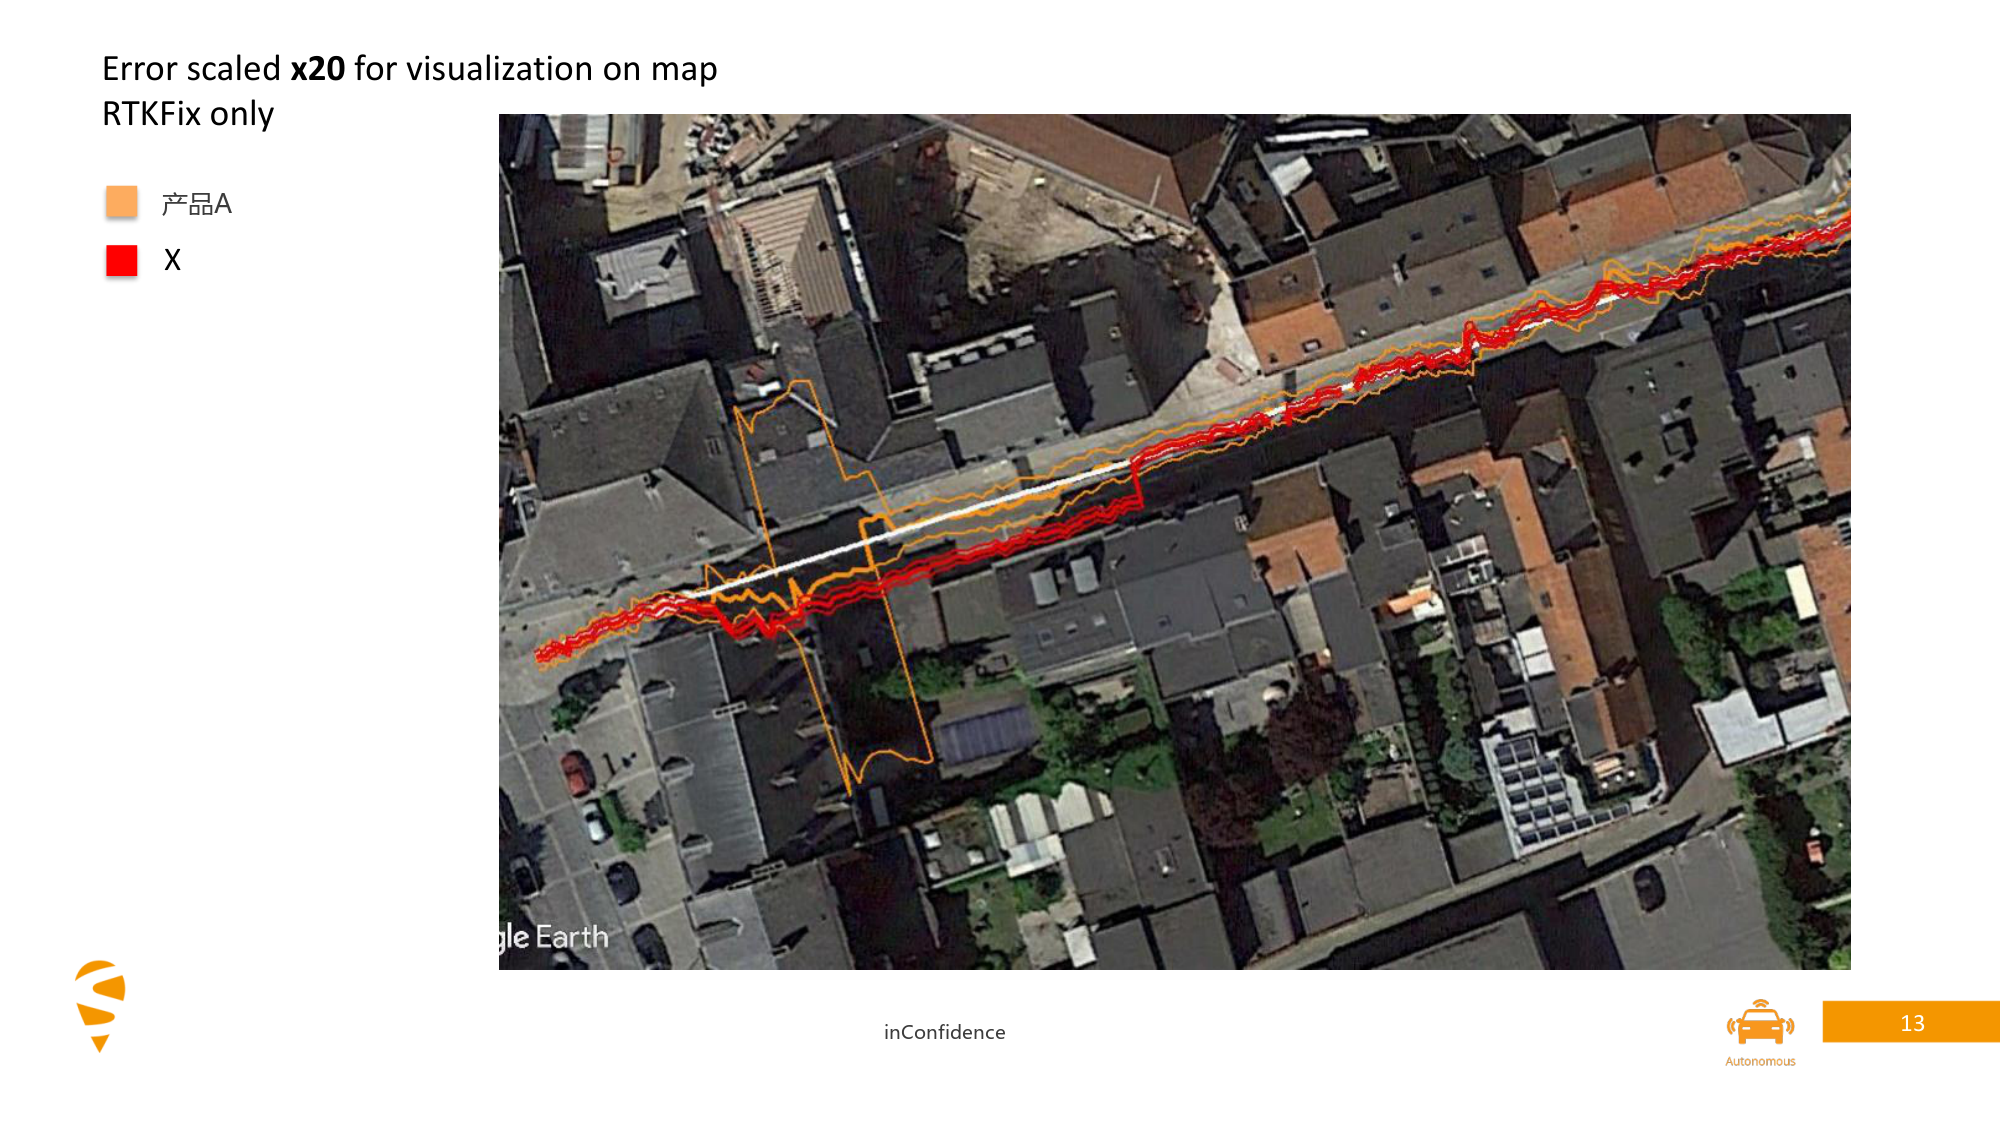
图12 城市动态误差轨迹(误差放大 20 倍可视化)(来源:②)
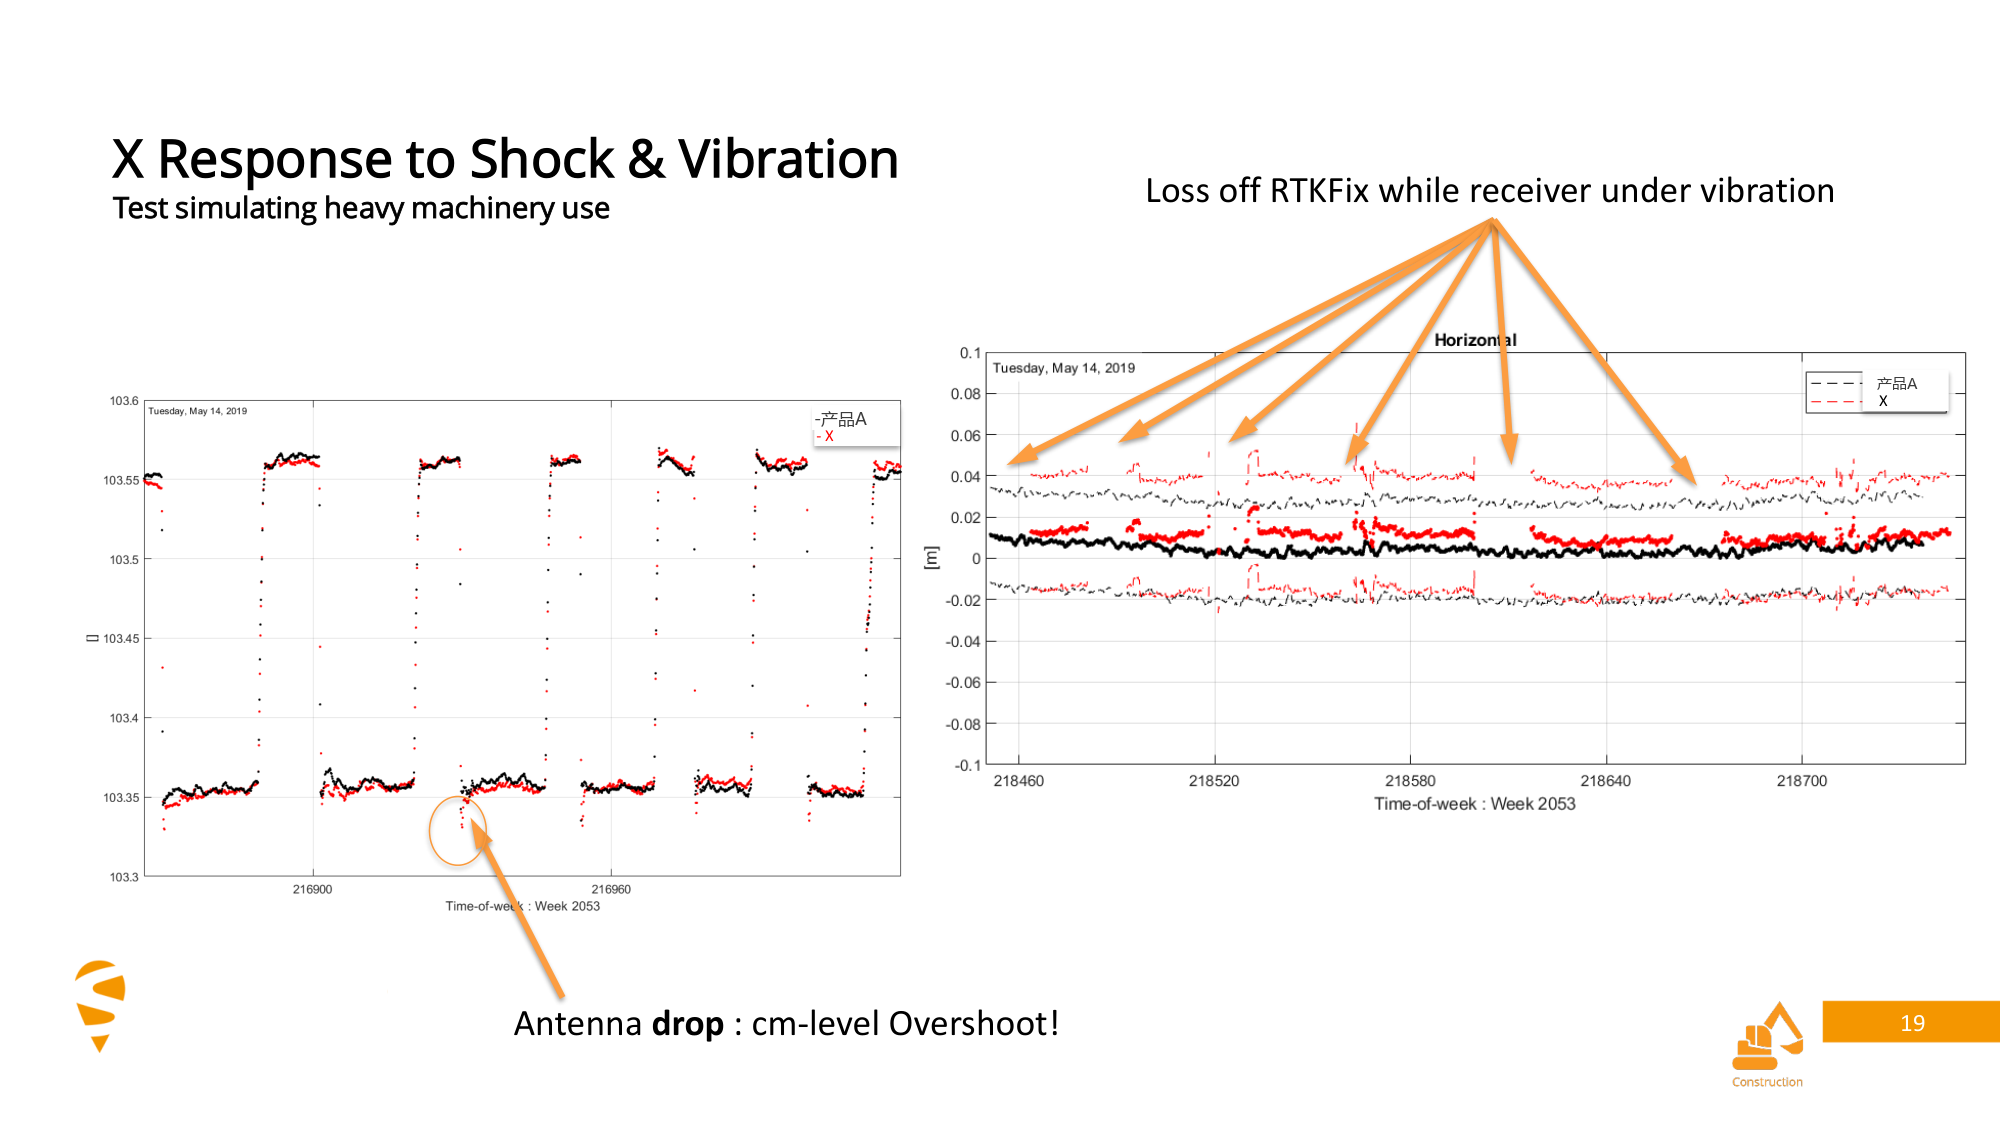
图13 震动/冲击下的表现(来源:②)
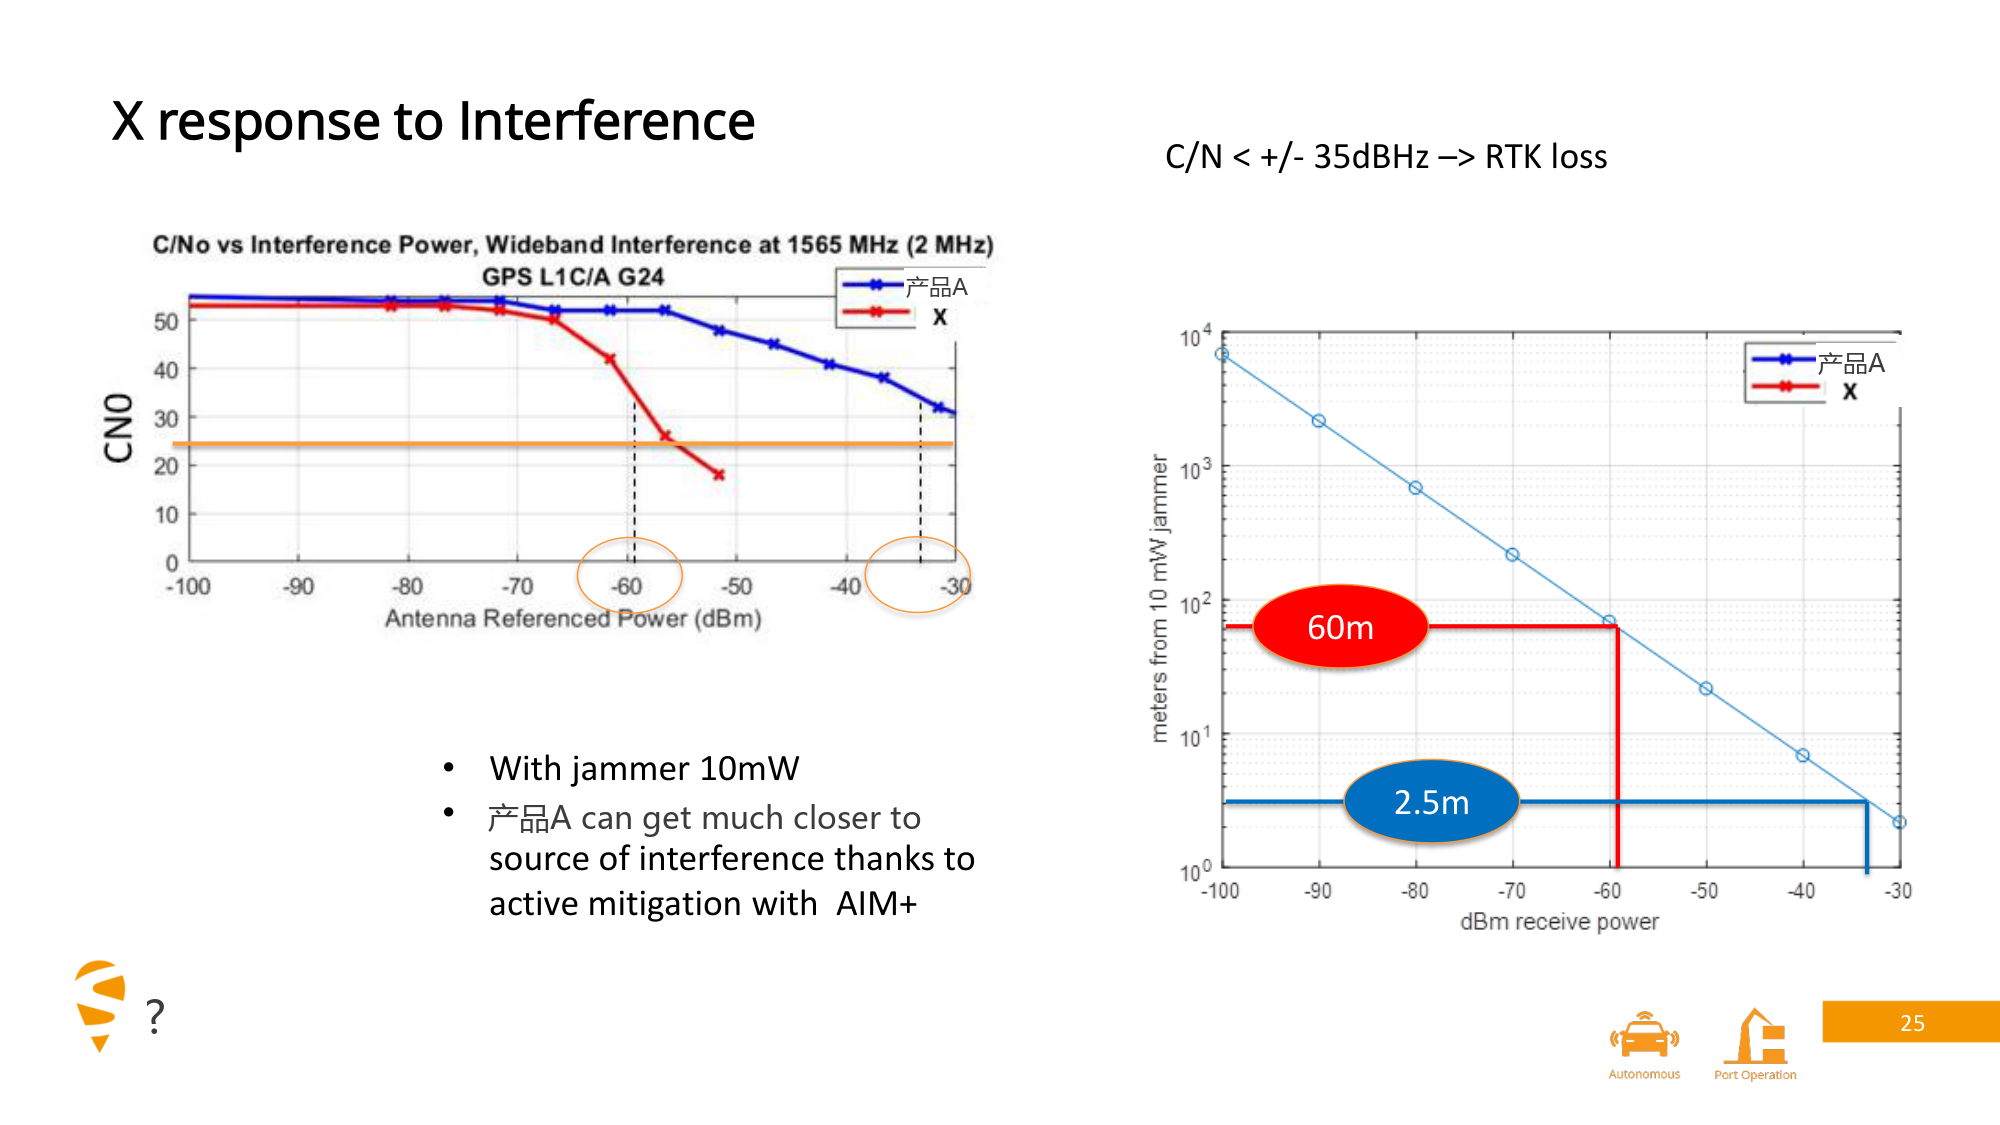
图14 抗干扰表现(来源:②)
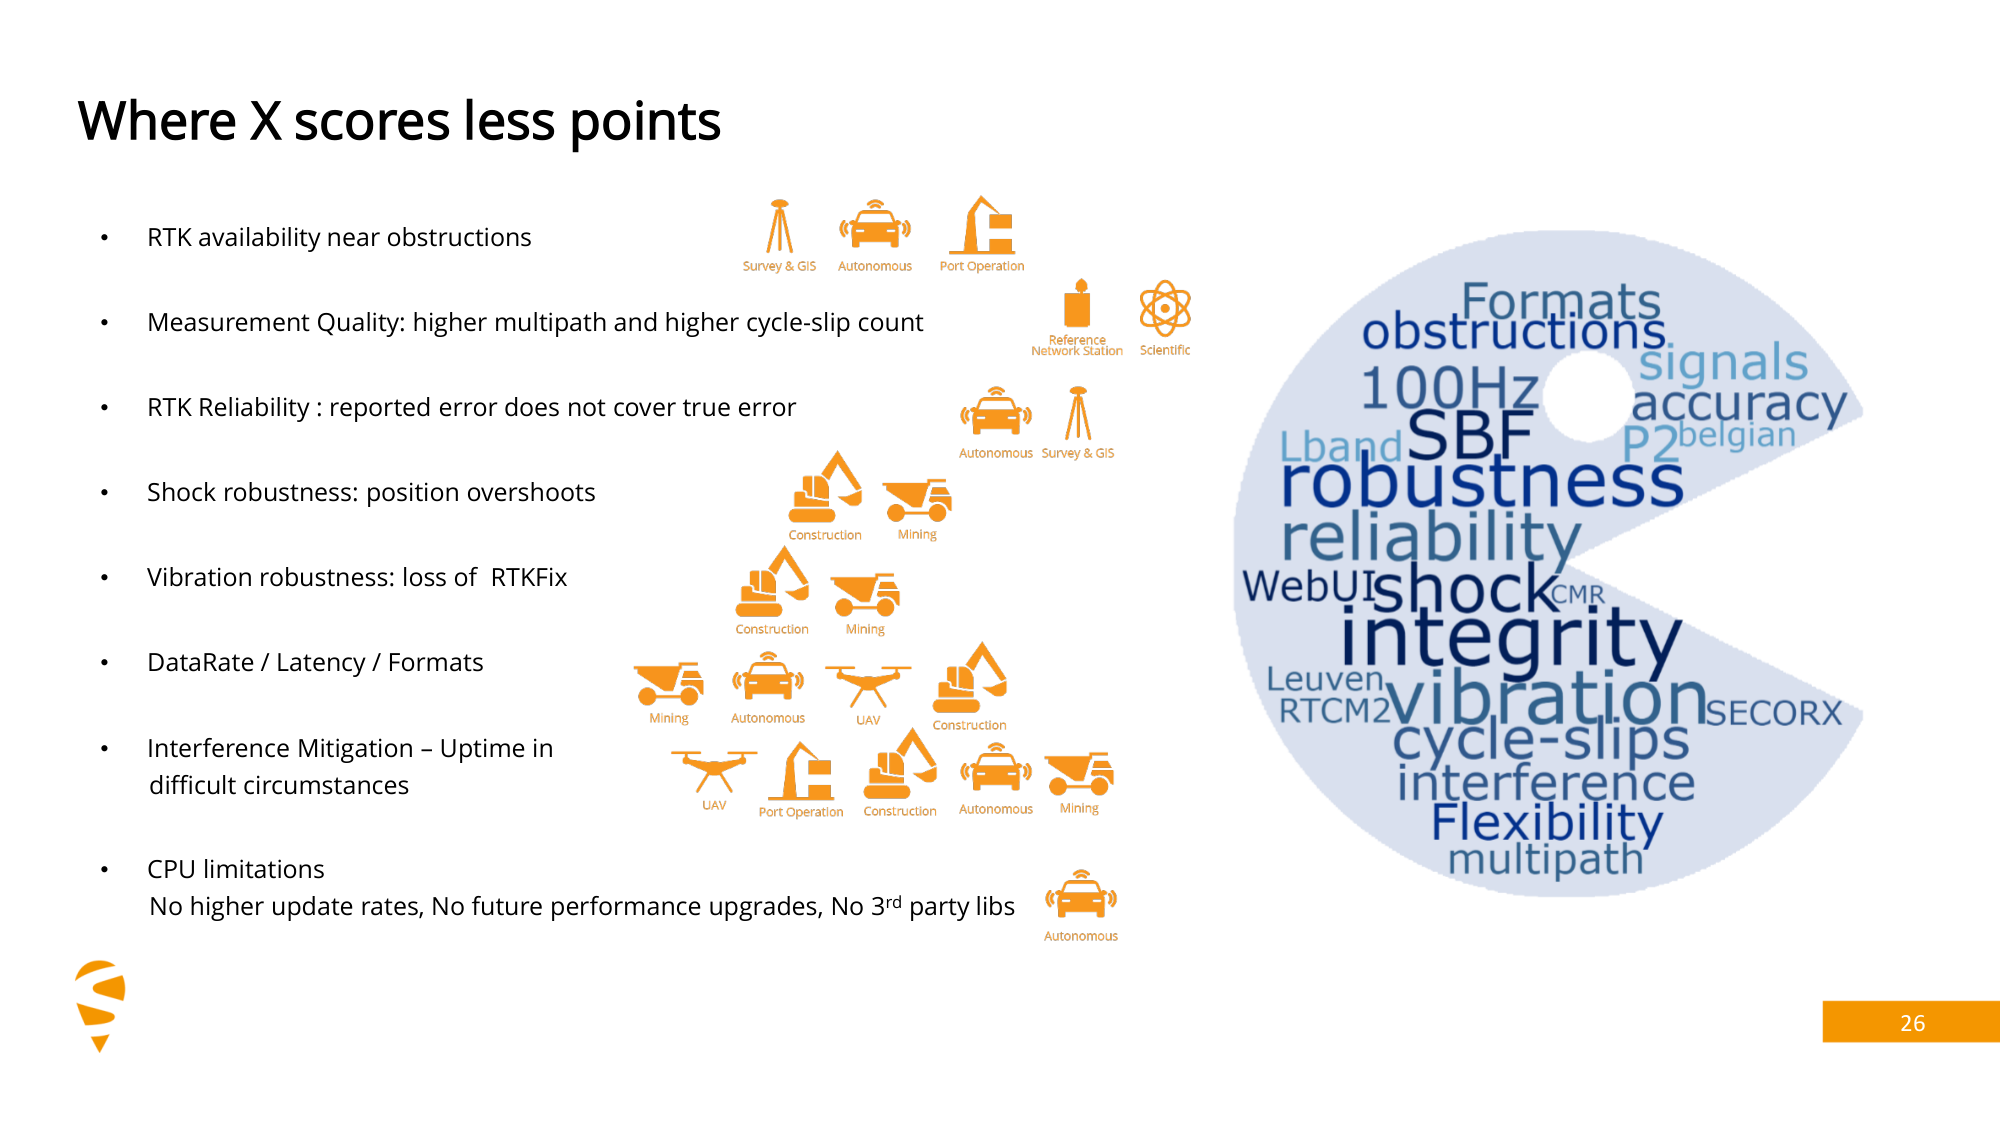
图15 对手机型表现汇总(来源:②)
本章为中国城市道路的动态行车测试结果,包含测试路线、PVT 误差统计、姿态误差统计,以及信号重捕与 PVT 重初始化表现。
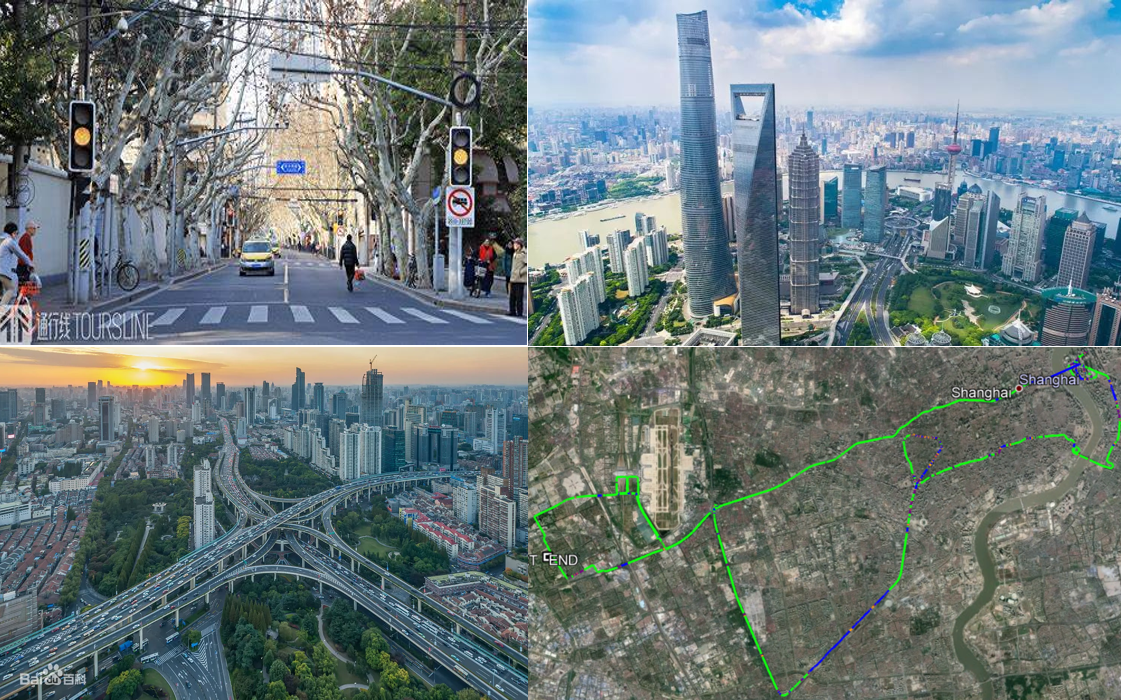
图16 动态测试行车路线(来源:③)
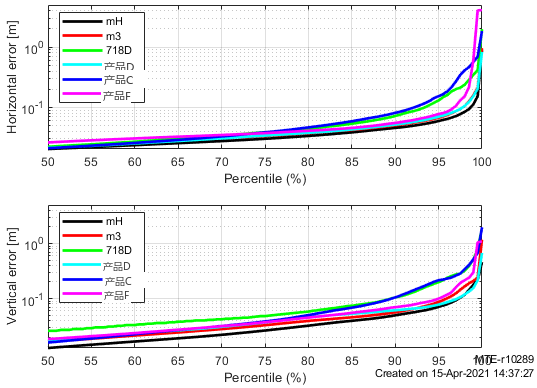
图17 PVT 误差统计(来源:③)
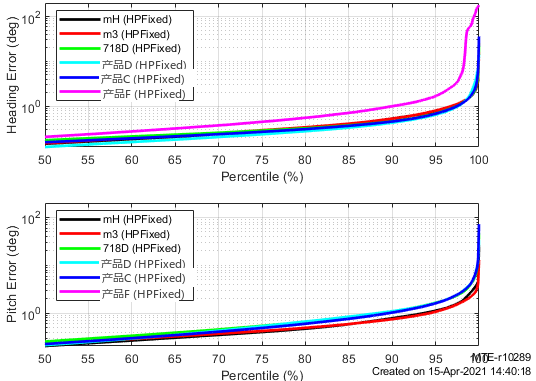
图18 姿态误差统计(来源:③)
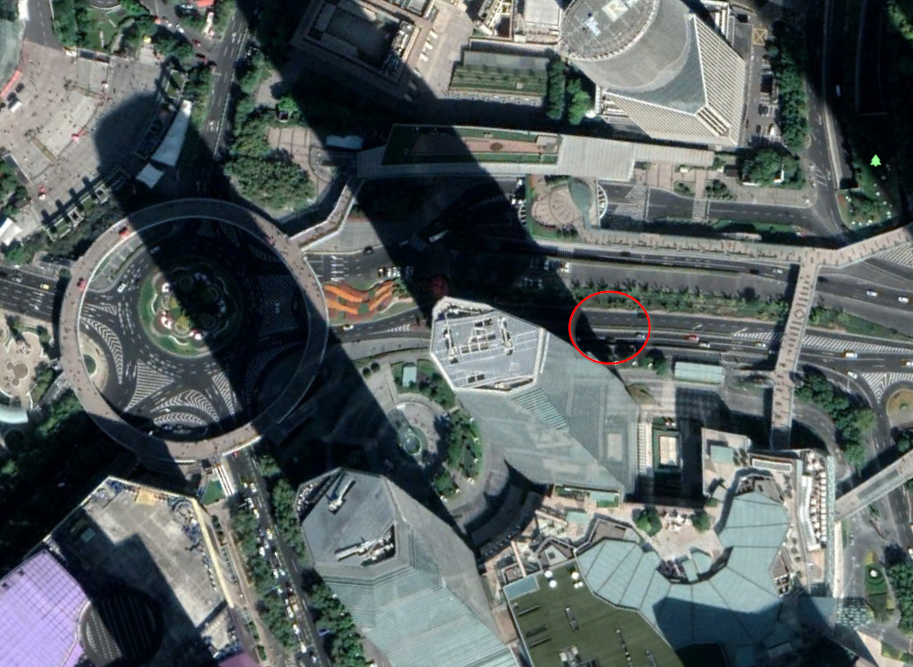
图19 信号重捕与 PVT 重初始化(来源:③)
①《PVT 输出延迟与抖动测试》
②《静态与动态可靠性基准测试》
③《中国动态测试》
测试方法(来源①):以示波器同时接入接收机 PPS 输出与串口 TX 引脚,测量 PPS 脉冲到 PVT 消息送达的时间差,连续测量 1000 个循环,统计平均延迟、最大延迟与最大抖动。
口径说明:更新率指单位时间输出解算结果的次数(100Hz 对应 10ms 周期);输出延迟指从测量历元到数据可用的时间;抖动指“当前值 − 上一秒值”的最大变化量。文中延迟与抖动分别列示。
输出延迟指从测量历元到解算结果可输出的时间;抖动(jitter)指“当前值 − 上一秒值”的最大变化量。两者都直接影响控制环路的稳定性:延迟决定校正的及时性,抖动决定定位输出的可预测性。本文中两者分别列示。
RTK 需要在解算中引入差分改正并完成模糊度固定,额外的算法步骤会带来延迟;当模糊度固定不稳定时,解算耗时会随历元波动,抖动也随之放大。测试中产品C、产品F 的 RTK 模式延迟明显高于其 SPP 模式,即属于这种情况。
100Hz 对应 10ms 的解算输出周期,可让飞控与运动控制器以更高频率获得位置反馈,在高速机动、稳定控制与多传感器融合场景中减小控制滞后。本文实测中产品A 支持最高 100Hz 输出,高于基准文件中对手机型约 10Hz 的水平。
以来源①的方法为例:用示波器同时接入接收机 PPS 输出与串口 TX 引脚,测量 PPS 脉冲到 PVT 消息送达的时间差,连续测量 1000 个循环,再统计平均延迟、最大延迟与最大抖动。
在来源②的静态与动态可靠性测试中,产品A 在 RTK 可用性、误差上报一致性、抗震动与冲击、抗干扰等项目上均优于同批对手机型;抗干扰测试显示其在干扰功率上升时仍能保持载噪比与 RTK 固定。
建议先明确应用的控制频率与可接受的最大延迟,再按更新率(如 100Hz)、输出延迟与抖动、抗干扰与抗多径能力、以及是否支持多频多星座 RTK 逐项对比。Septentrio 的 mosaic 系列模组在这些指标上位于第一梯队,可按下方“相关 Septentrio 产品与方案”选型。
上述延迟、抖动与更新率指标,取决于 GNSS 模组的基带处理与固件实现。以下 Septentrio 产品线可按应用场景选型:
作者:管理员
发布日期:2026年10月15日
内容来源:《GNSS 模组更新率与输出延迟/抖动性能报告》(基于三份测试文件整理,表格与图表按原始测试文件照录)
外部参考:来源①《PVT 输出延迟与抖动测试》;来源②《静态与动态可靠性基准测试》;来源③《中国动态测试》。文中 产品A / 产品C / 产品D / 产品E / 产品F / 产品G 为参与对比的测试机型代号,对手机型未具名
Septentrio全球最大代理商-南京宏成:南京宏成智能科技有限公司长期供应 Septentrio Mosaic-G5 系列(P3 / P3H / T / P6 / P8)、mosaic-X5、PolaRx5 系列与 AsteRx 系列高精度 GNSS 模组、板卡与接收机,并提供选型、集成与技术支持。相关需求请联系 cs@hc-zn.com。
电话: 025-85577685
地址:南京市江宁开发区诚信大道990号优尚天地3栋417室
企业微信