GNSS/INS 传感器融合(sensor fusion)指的是把 GNSS 的绝对定位与惯性测量单元(IMU)的加速度、角速度观测放进同一个导航解算引擎,让设备在卫星信号被遮挡、被反射或被干扰时仍然连续输出位置与姿态。本文依据 Septentrio 官方 FUSE+ 技术页面整理,说明为什么「只靠 GNSS」在真实工况下不够、FUSE+ 如何在融合过程中持续评估 GNSS 观测质量、引擎的输入与输出分别是什么,并给出五类典型挑战的应对方式、选型落点与集成核对项。文中提到的机型为 AsteRx-i3 D Pro、AsteRx-i3 D Pro+ 与 RBi3 系列,配套的 RAIM+、APME+、AIM+ 能力同属 Septentrio GNSS+ 技术体系。
文中技术描述与产品能力来自 Septentrio 公开技术资料,具体精度指标、接口与时延以对应产品数据手册为准;价格与货期不在本文范围内,请按实际项目与我们确认。
关键词:GNSS/INS、传感器融合、FUSE+、组合导航、惯性导航、RAIM+、APME+、AsteRx-i3 D Pro、Septentrio、南京宏成智能
图 1:FUSE+ 把 GNSS 与惯性/运动传感器融合为单一导航解。图片来源:Septentrio 技术资料
目录
摘要 | 一、只靠 GNSS 为什么不够:三类现实工况 | 二、GNSS/INS 传感器融合到底是什么 | 三、FUSE+ 的核心:融合质量取决于 GNSS 观测质量 | 四、FUSE+ 的输入、输出与工作方式 | 五、五类典型挑战与 FUSE+ 的应对方式 | 六、选型与集成:哪些接收机、怎么落地 | 七、常见问题(FAQ) | 八、相关 Septentrio 产品与方案
在开阔天空,高精度 GNSS 接收机能稳定给出厘米级固定解,这也是农机导航、测量和无人机作业能把精度做到厘米级的原因。问题出在「开阔天空」这个前提本身:真实的作业现场几乎不存在理想条件,接收机要面对的是建筑、隧道与城市峡谷、密林与树冠、大型机械、强电与通信设施。
这些环境对定位的影响可以归成三类,它们损坏的是不同的东西:
工程上常见的做法是加一套惯性传感器:GNSS 给绝对位置,IMU 在 GNSS 短暂失效的几十毫秒到几十秒里推算运动。这个思路本身没问题,但融合出来的结果好不好,几乎完全取决于一件事——融合引擎怎么看待 GNSS 观测的质量。这正是 FUSE+ 与其他融合方案的差别所在。
GNSS/INS 传感器融合,是把 GNSS 接收机的定位结果(以及更底层的观测信息)与 IMU 测得的加速度、角速度放进同一个导航滤波器里,联合估计载体的位置、速度与姿态。两者在物理上是互补的:
| 对比项 | 单独 GNSS | GNSS/INS 融合 |
|---|---|---|
| 位置来源 | 卫星观测的绝对解算 | GNSS 绝对解 + IMU 推算,互相约束 |
| 时间特性 | 绝对精度高,但可能出现跳点与中断 | 短时连续、平滑,中断期由惯性推算兜底 |
| 输出内容 | 位置、速度(航向多由轨迹推算) | 位置、速度、航向、俯仰、横滚 |
| 信号被遮挡时 | 直接失锁或无解 | 惯性推算维持输出,待 GNSS 恢复后重新纳入 |
| 误差随时间 | 不随时间累积(绝对基准) | GNSS 可用时不累积;长时间无 GNSS 时惯性误差缓慢累积 |
表 1:单独 GNSS 与 GNSS/INS 融合的差别
需要说清的一个概念是航位推算(dead reckoning):GNSS 失效之后,引擎以最后一个可信的 GNSS 解为起点,用 IMU 与其它运动输入(如车速、轮速、里程计)累加位移与转动。它的精度会随惯性误差的累积而逐渐变差,但连续性得以保持——对机控和自动驾驶来说,「连续但缓慢变差」远好于「突然没有」。
市面上的 GNSS/INS 方案都在做这件事,差别在细节:有的把 GNSS 观测当作等权重的输入,有的则在融合前先判断观测是否可信。前者在 GNSS 质量变差时会把误差直接带进导航解,后者能压制这类污染——这是下面一节的主题。
FUSE+ 是 Septentrio 的 GNSS 感知型(GNSS-aware)传感器融合技术,建立在二十五年以上的 GNSS 接收机设计经验之上。它的思路不是「把 GNSS 与 IMU 都塞进滤波器」,而是在融合之前,先判断这一批 GNSS 观测值有多可信:卫星高度角、载噪比、残差、多径与干扰指标都会参与评估,质量差的观测被降权或剔除,而不是被平均进去。
为什么这一步不能省?如果 GNSS 的误差与不确定度没有被正确建模,会连锁出现四个后果:
换句话说,传感器融合的上限由 GNSS 侧的质量决定。这也是把 FUSE+ 与 RAIM+(接收机自主完好性监测)、APME+(多路径抑制)、AIM+(抗干扰)放在一起看才有意义的原因:GNSS 侧越干净,融合侧才有可用的输入。本站《接收机自主完整性监测(RAIM+):从统计检验到 RTK 固定解验证》与《干扰环境下的 GNSS:定位为何失准、授时为何「跑偏」》分别展开了这两条线索。
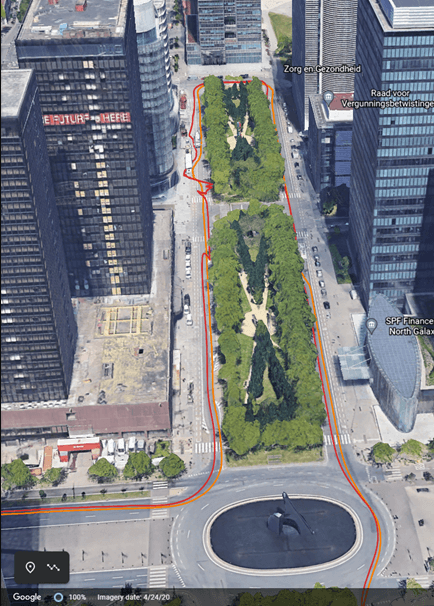
图 2:城市多径场景下两种融合方案的实测对比,橙线为 FUSE+ 配合 APME+ 的位置结果。图片来源:Septentrio 技术资料
FUSE+ 的引擎把 GNSS 接收机测量与 IMU 数据、以及附加的运动输入(三维里程计、车辆类型等)合成一个导航解。GNSS 提供绝对基准,惯性传感器提供两次 GNSS 更新之间的连续运动信息。
| 输入 | 作用 |
|---|---|
| GNSS 接收机测量 | 绝对位置与时间基准,是融合解的「锚」 |
| IMU 数据 | 加速度与角速度,支撑失锁期间的航位推算与姿态估计 |
| 车辆速度信息 | 轮速、里程计或 LiDAR/视觉测速,约束惯性误差累积 |
| 附加运动输入 | 三维里程计与车辆类型等,用于改善动态条件下的估计 |
表 2:FUSE+ 的四类输入
输出则是一套完整的导航状态:位置、速度、航向、俯仰、横滚。这一点对机控与自动驾驶尤其关键——作业机械不只需要知道「在哪」,还需要知道「朝哪、倾了多少」,而单靠 GNSS 位置序列推算出来的航向在低速与静止时并不可靠。
图 3:FUSE+ 的架构:GNSS、INS 与附加运动输入合成单一导航解,以提高定位可用性与完好性。图片来源:Septentrio 技术资料
在工程实现上,这套引擎带来的可用性提升可以拆成五条:
把官方技术资料里的逻辑摊平,就是下面这张表:每一行是一类真实工况,左列说清「为什么必须处理」,右列说清「引擎做了什么、现场能得到什么」。
| 典型挑战 | 为什么重要 | FUSE+ 的做法 | 现场收益 |
|---|---|---|---|
| GNSS 信号暂时遮挡 | 建筑、隧道、植被与机械会切断卫星视线,定位直接中断 | 以惯性航位推算跨过中断区间,维持导航解 | 减少信号中断对作业连续性的影响 |
| GNSS 观测质量变差 | 低质量观测会让解算结果的可信度下降 | 持续评估观测可靠性,在同一引擎内联合可用观测与惯性数据 | 信号条件变化时表现更稳定 |
| 多径与反射信号 | 反射信号引入位置偏差与输出跳变 | GNSS 与惯性联合,并由 APME+ 抑制多径影响 | 复杂环境中保持可用性与稳定性 |
| 车辆动态剧烈 | 急加速、振动与工况切换影响导航表现 | 联合 GNSS、IMU 与可选运动输入,持续估计运动状态 | 导航更平滑,机具动作更稳定 |
| 需要姿态信息 | 引导、机控与自动驾驶不只要位置,还要朝向 | 由 GNSS 与惯性联合输出位置、速度、航向、俯仰、横滚 | 直接支撑引导、控制与自动驾驶 |
表 3:五类典型 GNSS 定位挑战与 FUSE+ 的应对方式
需要提醒的是,第 1 行与第 3 行的解决手段并不相同:遮挡靠的是惯性推算顶住时间(能顶多久取决于 IMU 等级与标定质量),多径靠的是 GNSS 侧的 APME+ 与观测质量评估。把两者混为一谈,会在选型时低估 IMU 等级的重要性,或者在多径严重的地块上错误地期待惯性来救场。
Septentrio 把 FUSE+ 集成在 GNSS/INS 接收机里,按形态可分为两族:板卡级(便于整机厂集成,体积功耗敏感)与加固整机(防护等级高,直接装机控现场)。官方 FAQ 点名的机型包括 AsteRx-i3 D Pro、AsteRx-i3 D Pro+、AsteRx RBi3 Pro 与 AsteRx RBi3 Pro+。
按用途给三条落点:
集成阶段最容易被忽略的三件事:一是IMU 的安装刚性与朝向必须按手册标定,杆臂(lever arm)参数错了,融合解的姿态会系统性偏移;二是GNSS 天线与 IMU 的相对位置一旦改动就要重新标定,机械改装的「小改动」往往就是精度问题的根源;三是速度输入的来源要与整车架构匹配,轮速信号在打滑工况下会误导滤波器,此时应降权或改用其它测速源。
本站《GNSS 模组更新率与输出延迟/抖动性能报告》给出了输出率与延迟的实测方法,机控场景里与融合解一起核对会更完整。
单独 GNSS 靠卫星信号解算位置;GNSS/INS 在此基础上加入 IMU,同时输出位置、姿态与运动信息。信号被遮挡、质量下降或工况剧烈变化时,惯性传感器负责维持导航的连续性,直到 GNSS 观测重新可用。
因为融合的绝对基准来自 GNSS。观测质量差、误差未被建模时,偏差会直接进入导航解并被惯性推算继续放大。FUSE+ 在融合前持续评估 GNSS 观测可靠性,把这一步纳入导航解算,从而改善连续性、完好性与恢复速度。
以最后一个可信的 GNSS 解为起点,用 IMU 与其它运动输入累加位移与转动,不依赖新的卫星观测。惯性误差会随时间累积、精度逐渐下降,但在 GNSS 恢复前保持了输出连续性。
最常用的是 IMU;其次是车速信息,来源可以是轮速传感器、LiDAR 或相机。FUSE+ 以 GNSS 与 IMU 为核心输入,速度来源可按整车架构灵活配置。
融合前先对来自 GNSS、IMU 与其它传感器的测量做一致性与质量评估,再决定权重,从而把劣化或冲突数据的影响压到最小,而不是把它们平均进解里。
引擎切换到惯性推算维持输出,GNSS 恢复后观测被平滑地重新纳入解算。可用时长与精度取决于 IMU 等级、标定质量与中断时长,实际指标以对应产品数据手册为准。
可以,作为 GNSS 与 IMU 之外的速度/运动信息来源。具体支持情况取决于接收机型号、可用接口与系统架构,选型阶段应一并确认。
官方点名的机型为 AsteRx-i3 D Pro、AsteRx-i3 D Pro+、AsteRx RBi3 Pro 与 AsteRx RBi3 Pro+。本站目前列出的板卡与整机型号见下一节,具体配置与固件版本请与我们核对。
与 FUSE+ 相关的产品可按形态对应到本站的产品页面:
选型前建议先确认三件事:作业中 GNSS 中断的典型时长、是否需要姿态输出、以及速度信息从哪里来。南京宏成可提供上述产品的选型建议、配置支持与技术支持。
作者:管理员
发布日期:2026年11月11日
内容来源:本文由本站根据 Septentrio 官方技术资料(Advanced Positioning Technology — FUSE+ 传感器融合技术页)整理撰写,并结合 GNSS/INS 集成与机控应用的工程实践补充说明;产品能力与精度指标以对应产品数据手册为准。
外部参考(Septentrio 官方技术页):
图表说明:图 1–图 3 取自 Septentrio 官方技术资料,版权归 Septentrio 所有,本站按原图引用并在图注中标注出处;图 2 的原图尺寸较小,按原始分辨率居中展示,未做放大以免模糊。
Septentrio全球最大代理商-南京宏成:南京宏成智能科技有限公司长期供应 Septentrio Mosaic-G5 系列(P3 / P3H / T / P6 / P8)、mosaic-X5、PolaRx5 系列与 AsteRx 系列高精度 GNSS 模组、板卡与接收机,并提供 GNSS/INS 组合导航方案的选型、集成与技术支持。相关需求请联系 cs@hc-zn.com。
电话: 025-85577685
地址:南京市江宁开发区诚信大道990号优尚天地3栋417室
企业微信