本文依据 Septentrio 官方技术支持文档《How to set up a base station》(如何架设一台基准站)六章内容整理,完整覆盖一台 RTK 基准站从选型到出改正数据的全过程:设备与天线怎么选、硬件怎么装、参考位置的四种确定方法(已知参考点、在线 PPP 后处理、实时 RTK 平均、auto 功能)各自的前提与边界、RTCMv3 差分改正输出如何配置,以及一个以 PolaRx5e 与 VeraPhase 6000 完成的完整用户示例——同一台接收机用三种方法各算一次参考位置,再把三组 RTK 流动站结果画在一起对比。
文中所有配图来自 Septentrio 官方原文。参考位置一章是全篇的关键:三种方法都能得到一个“看起来正常”的 RTK 位置,但只有绝对参考位置才能让不同基准站的流动站数据互相比较;auto 功能只适合评估与测试。
关键词:基准站架设、RTK基准站、参考位置、RTCMv3、RTCM电文、PolaRx5e、VeraPhase 6000、PPP、Septentrio
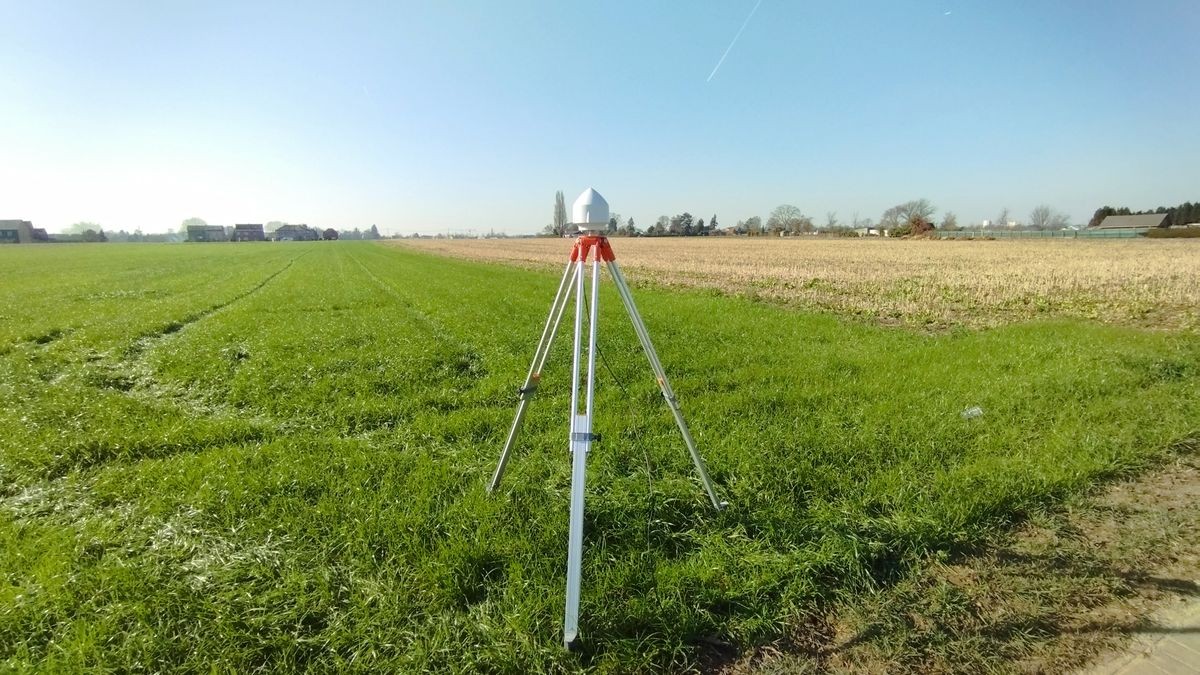
图片来源:Septentrio 官方技术支持文档《How to set up a base station》
目录
摘要 | 一、简介与术语 | 二、设备概览 | 三、硬件安装 | 四、确定参考位置 | 五、配置差分改正输出 | 六、用户示例:三种参考位置与实测对比 | 七、常见问题(FAQ) | 八、相关 Septentrio 产品与方案
本系列文章将引导读者完成一台基准站的搭建,并给出一个真实的完整示例。全系列分为以下章节:
读完本系列之后,读者应当能够理解:为什么正确架设基准站很重要、应选择哪些设备、设备应当如何安装,以及在哪些场景下需要调整接收机的默认设置。
在实时动态(RTK)定位中,流动站(rover)利用本地基准站的输入,把自身位置精确修正到厘米级。其原理是使用所接收 GNSS 信号的载波相位观测值,配合差分技术实现。图 1 给出了这一原理的可视化示意。因此,要计算出准确、可靠的位置,基准站的输入是必需的。
影响精度与可靠性的因素之一,是基线长度(即流动站与基准站接收机之间的距离)。对于差分技术,建议基线尽可能短(具体取决于当地电离层活动的典型水平)。
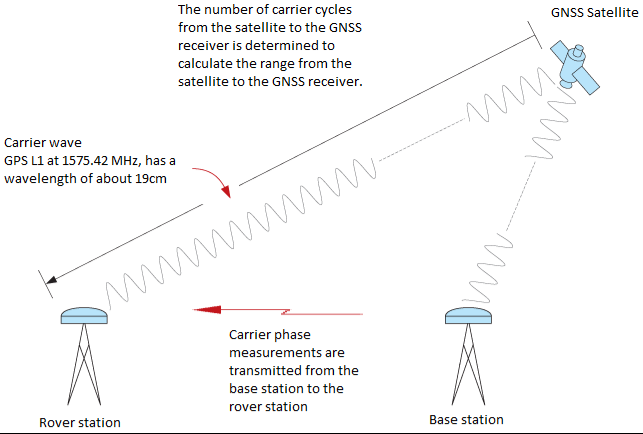
图 1:RTK 的基本原理。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
在开始架设基准站之前,用户需要了解基准站—流动站配置的几个基本概念。
location 指的是基准站将要安装的实际环境。通常是在室外开阔天空条件下(例如建筑物屋顶或空旷场地)。图 2 展示了屋顶上若干天线的典型固定安装,其中包括 VeraChoke 与 VeraPhase 6000。
position 指的是输入到基准站接收机中的坐标,它用一个参考框架(例如 WGS84)对某个位置给出数值化描述。
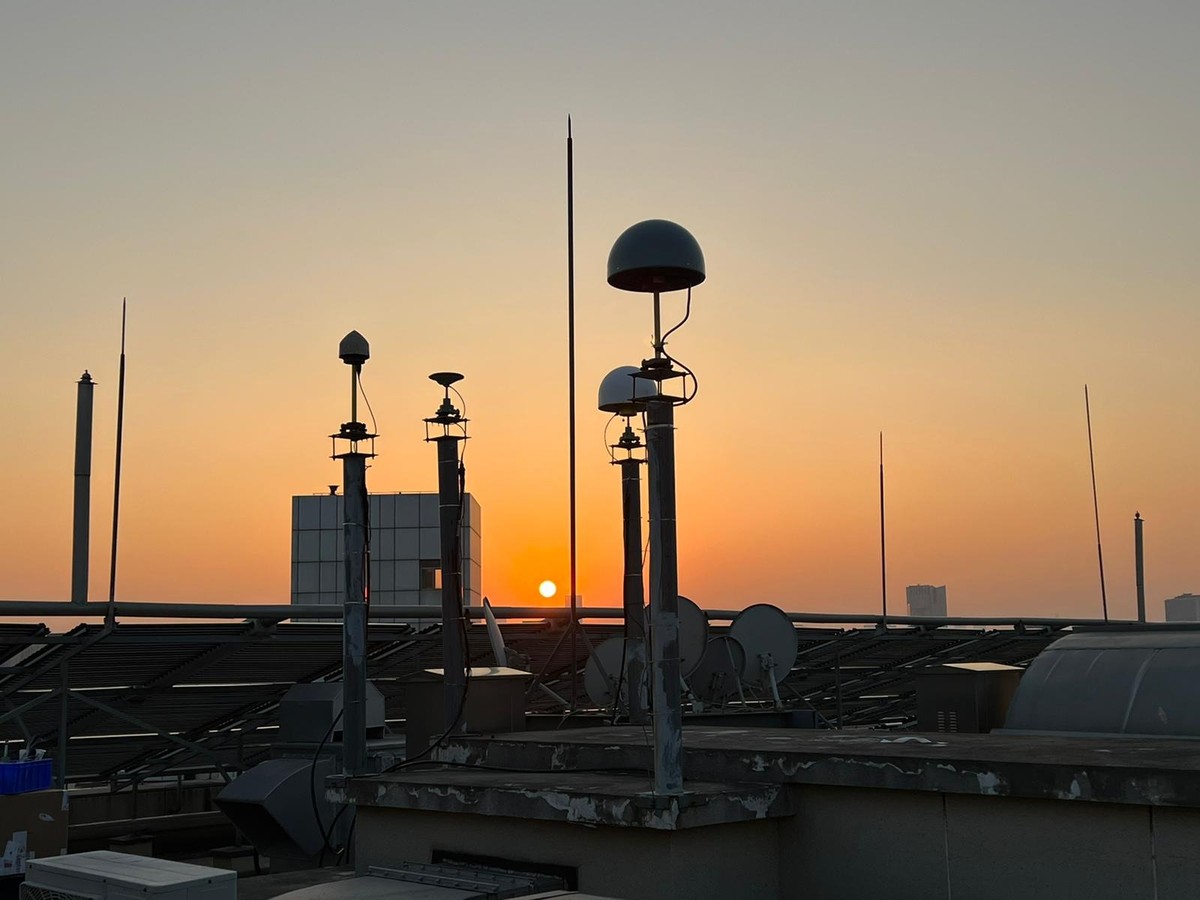
图 2:屋顶上永久安装的若干天线,处于开阔天空环境。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
在绝对定位中,位置指的是某一参考框架(或基准 datum,对 GNSS 而言通常是 WGS84 或等价框架)下的坐标。这样做的目的是:来自不同流动站的观测结果可以绝对地相互比较——这些流动站可能使用不同的基准站,但基准站使用的是同一基准。基准站绝对位置的精度越高,这些观测结果之间就越可靠地可比。
相对定位与绝对定位类似,但基准站在参考框架内的位置没有被精确确定,所有流动站观测值只相对于该基准站准确。这意味着:用户可以比较依赖同一基准站输出的流动站观测值,但由于所用基准站的位置在该参考框架中不是绝对的,就无法与其他基准站的数据进行比较。
坐标系是进行绝对定位所依据的绝对参考框架。参考框架绑定在特定的基准(datum)上,这两个术语有时会混用。由于全球参考框架并不总是局部比较位置的最佳方式,因此存在许多地方坐标系。通常地方坐标系只在某一区域或范围内有效;如果没有做正确的坐标转换,从一个框架切换到另一个框架时会看到位置跳变。
关于 datum 概念的更多说明,可参见 Septentrio 文章《What is a datum》;关于 Septentrio 接收机默认使用的 datum,可参见《What is the default datum used by Septentrio receivers》。
适合的产品范围很广:从专用参考站接收机(如 PolaRx5),到面向参考网络应用与网络加密的小型集成接收机(如 AsteRx SB3 ProBase),再到易用的一体化(测量型)产品。可集成的 OEM 板卡(如 AsteRx-m3 ProBase)或模组(如 mosaic-x5)在完成集成之后,同样可以作为优秀的基准站。
选择基准站接收机时,有两件事需要特别注意。
第一,接收机必须能够输出差分改正数据(强烈推荐 RTCM 格式)。对 Septentrio 接收机而言,这一功能称为「RTK Base」;接收机是否被允许输出差分改正,可以通过检查其已授权的功能项(permitted capabilities)来确认。
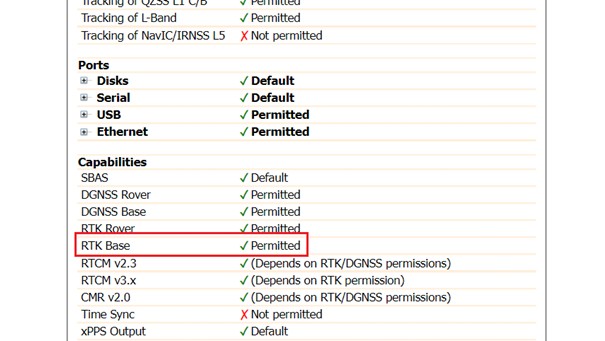
图 3:检查 RTK Base 权限是否已启用。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
第二,作为基准站的接收机必须能够跟踪正确的信号。要弄清哪些信号是关键,用户应先确认将连接到该基准站的流动站都使用哪些信号。并非所有信号都能用于 RTK,但总体而言,基准站能为其提供差分改正的信号越多,相连的流动站能够解算出可靠 RTK 固定解的机会就越大。
选择基准站天线时需要考虑几个方面:天线的尺寸与重量、安装是否为永久性、以及该天线是否有可用的相对或绝对标定(calibration)。
在所有常用于静态应用的天线类型中,扼流圈(Choke Ring)天线性能最好、多路径抑制能力最强,而且通常也已完成绝对天线标定。对于位置精度优先、成本次要的应用,扼流圈天线是首选。不过在很多情况下,诸如 PolaNt-x MF 这样的「普通」大地型天线也能提供足够好的性能。对于非永久性的基准站,带集成天线的接收机(即所谓「智能天线」)在某些场合可以作为一个有意思的替代方案。
天线可以有多种安装方式。常见的安装底座包括三脚架、磁吸杆、焊接、水泥固定或其他永久性安装座。在任何基准站安装中,安装的稳固性对可靠的数据记录与测量都是最重要的。
本系列文章的示例将基于 Septentrio 产品组合中的多种产品,包括带内置电池的 PolaRx5e 参考接收机,以及高性能的 VeraPhase 6000 天线。
硬件安装的要点不多,但对基准站的可靠性能很重要。基准站天线应安装在开阔天空条件下,远离会妨碍天线与 GNSS 卫星之间直视路径的外部影响。典型位置是建筑物屋顶,或空旷场地上的三脚架。即便只是用磁吸底座装在静止车辆上的天线,作为测试与评估也可以接受。
安装应稳固,不受风或其他天气影响,也不受外部扰动(如行人、野生动物)。另外要注意,天线应远离发射源,例如 LTE 基站或卫星上行设备。图 4 展示了天线安装位置的良好示例与若干不当选择。关于天线安装的更多细节,可参见 Septentrio 的《General guidelines on how to install antennas in GNSS applications》。
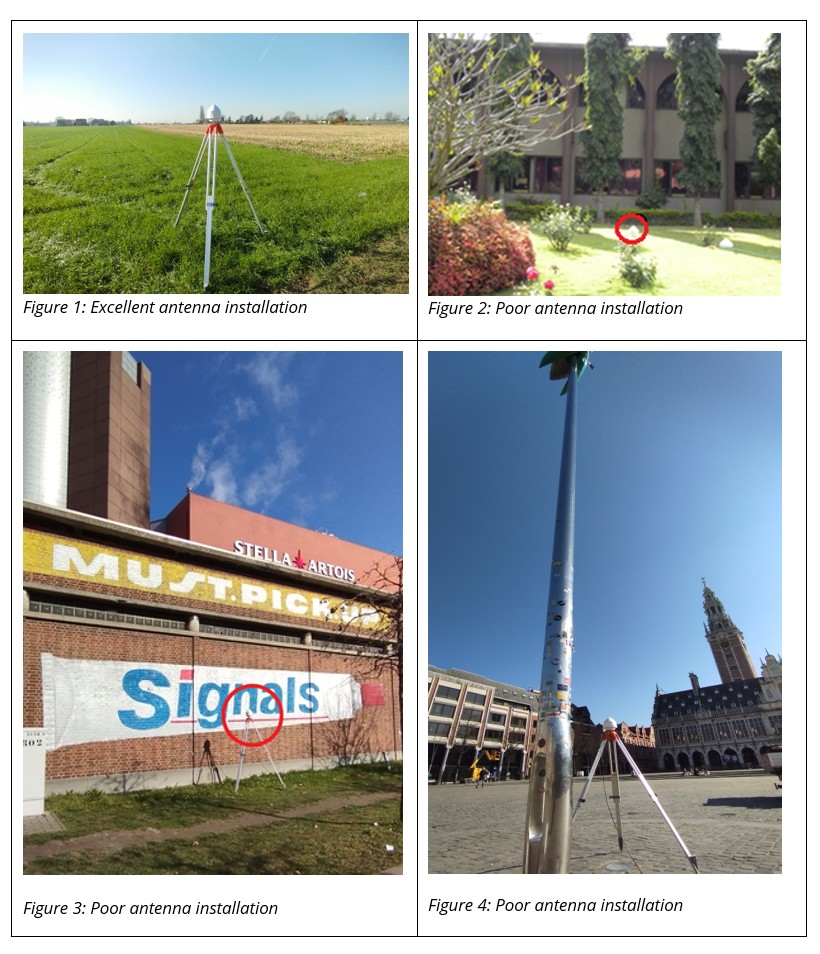
图 4:天线安装位置的优劣对比。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
需要注意天线保持竖直,且天线接口处不因线缆拉力而承受过大应力。对于永久性安装,建议加装避雷器。天线线缆的选择同样重要,尤其是永久性安装;线缆走线超过 20 米时,强烈建议使用低损耗线缆。某些情况下(例如船用),还应对天线与线缆接头做防护,例如使用冷缩管。
根据参考位置的确定方式(详见本系列下一章),天线可能需要架设在坐标已知的点位之上,例如大地控制点。这种情况下,务必确保天线正好位于控制点正上方,并正确测量与补偿高差。
如本系列第一篇文章所述,基线长度应尽可能短。一般而言,这意味着理想的天线安装位置是作业区域的中心附近。对于较大的作业区域(数十公里),建议布置多个基准站,以获得最佳性能并可方便地选择最近的基准站。
参考位置是基准站输出改正数据的基准。这一章给出四种方法:用已知参考点、用在线 PPP 后处理服务、用实时 RTK 解、以及用接收机自带的 auto 功能。四者的差别不在“能不能定位”,而在于这个位置是否绝对、是否可复现、需要多长时间。
为基准站接收机获得可靠参考位置的一种便捷方式,是把基准站天线架设在已知参考点之上,例如大地控制点或测量标志。配合基座(tribrach)与三脚架,可以做得非常精确。需要注意标志点的坐标必须准确且为最新。
确认无误后,即可把该标志点的大地坐标或空间直角坐标(通常为 WGS84)填入接收机的 Geodetic 或 Cartesian 参考位置字段(参见第六章的用户示例)。之后用户可以选择把该参考位置作为接收机的静态位置,基准站产生的所有测量都将以该位置为基准。
如前所述,还需注意修正天线相位中心与标志点之间的高差。可以通过在接收机中填写「Marker to ARP offset」(标志点到天线参考点的偏移)并选择正确的天线类型来补偿这一偏差。
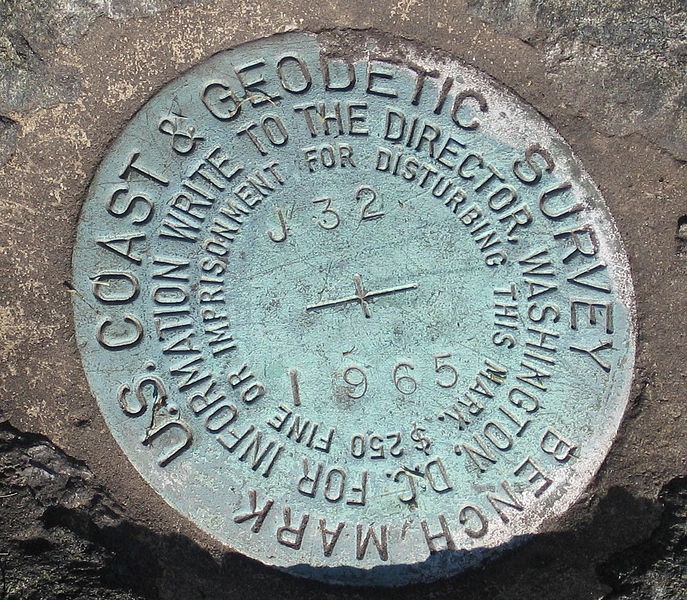
图 5:测量标志示例。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
如果没有可用的已知参考点,用户可以使用在线 PPP 服务计算基准站天线的位置。此类服务包括 NRCAN 的 PPP 服务、OPUS 以及 APPS 等。根据所用服务的不同,对数据格式、时长与内容会有若干限制。
通常这些服务建议日志时长至少 1–3 小时,理想为 24 小时。几乎所有情况下,输入文件要求为 RINEX 格式,但支持的版本各不相同。此外,最精确的结果要在一定时间之后才可获得(通常为 1 天到 2 周)。
该离线 PPP 服务的输出可作为基准站的绝对参考位置。此后由该基准站记录的所有流动站测量,都将参照该离线 PPP 服务的绝对参考框架(最好是 WGS84 或等价框架)。
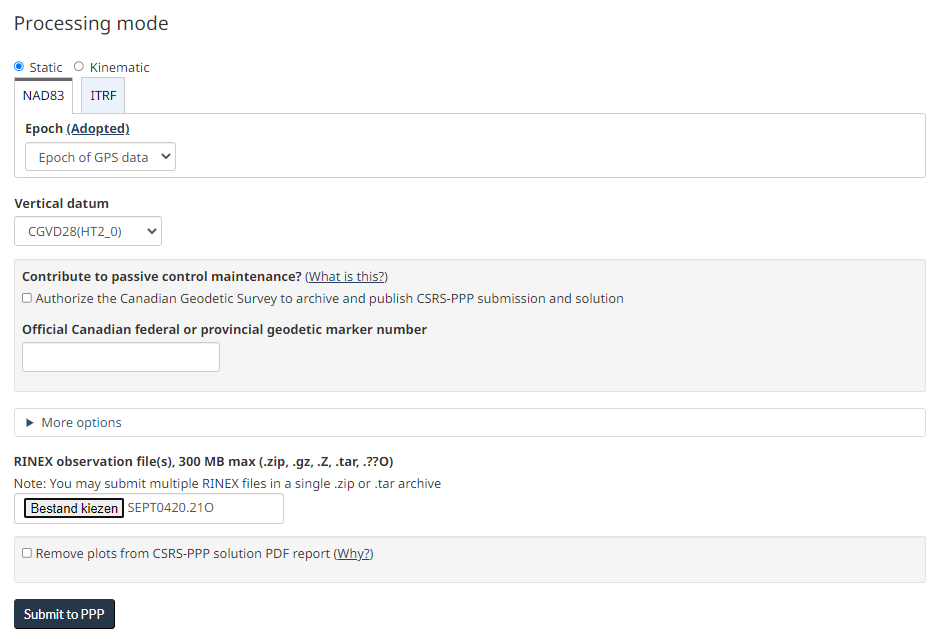
图 6:将 RINEX 文件上传到 CSRS-PPP(NRCAN)。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
在某些情况下既没有大地控制点或其他参考点,用户又没有足够时间长时间记录数据并等待在线 PPP 服务给出精确的后处理位置,此时也可以利用 RTK 来计算参考位置(前提是有可用的 RTK 服务或基准站)。
具体做法是:连接到已有的基准站或 RTK 网络,让这台将作为基准站的静态接收机解算出一个 RTK 位置;记录这些 RTK 位置并取平均,即可在较短时间内得到高精度的参考位置。接收机要能解算 RTK 位置,关键在于其必须具有「RTK Rover」权限。另外需要注意,解算出的 RTK 坐标将参照所使用基准站或 RTK 网络的 datum,这可能与参考位置所期望的 datum 不同。
大地坐标与空间直角坐标分别包含在 PVTGeodetic 与 PVTCartesian 两个 SBF 数据块中。记录这些数据块后,用户可以用 SBF Converter 转换,再用 Excel、R 或 Python 等工具对得到的 ASCII 数据进行处理(求平均)。
在静态模式下,用户可以选择接收机的「auto function」。启用后,接收机会选取它认为有效的第一个位置作为基准,所有测量都相对于该位置。
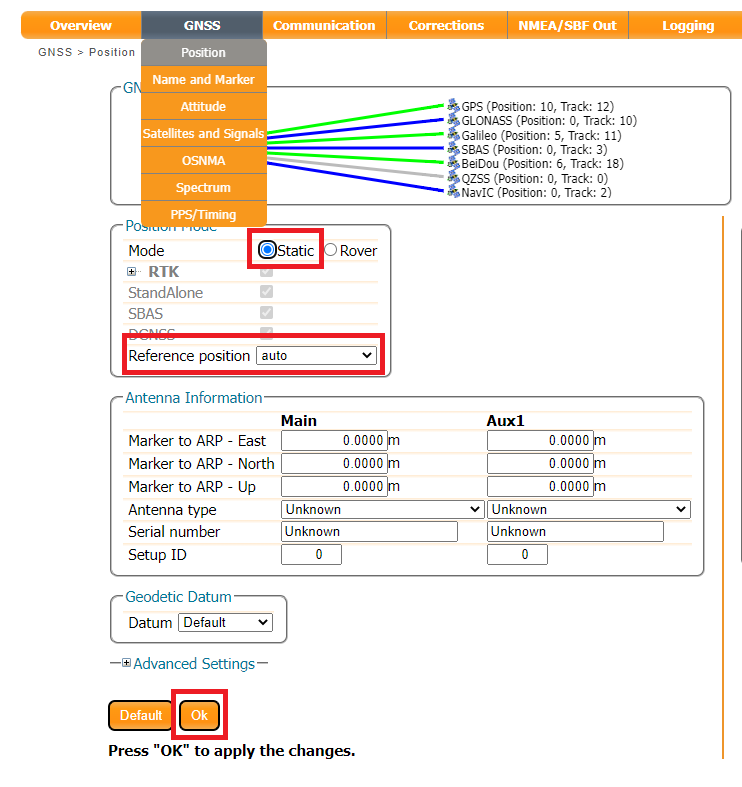
图 7:在 AsteRx SB3 ProBase 上把定位模式设为静态,并用 Auto 功能确定参考位置。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
这个位置可能是 Standalone、SBAS、PPP 或 RTK 解,也就是说参考位置的精度取决于设置时所处的定位模式。该模式设置简单,流动站的相对位置精度与使用绝对参考位置时相当。
主要缺点是:由于基准站(即使工作在同一个绝对参考框架下)在该框架中没有准确的位置,基于不同基准站输入的流动站测量结果之间较难比较。还有一点需要注意:每次重启后,接收机都会重新计算一个新的 auto 位置。
因此,使用 auto 功能通常只适用于评估与测试目的。在绝大多数情况下,应当使用高精度的参考位置。
也可以把基准站的相对位置转换为绝对位置,但缺点是所有 RTK 流动站测量都必须基于新的基准站位置重新计算。如果有后处理软件(例如 Septentrio 的 PPSDK),可以重新计算基准站位置(例如使用当地参考网络的 RINEX 文件),再用更新后的基准站位置重新计算流动站测量结果。
四种方法对照
| 方法 | 前提条件 | 得到的结果 | 使用边界 |
|---|---|---|---|
| 已知参考点 | 有准确且最新的控制点或测量标志;天线置于标志正上方,并正确量取与补偿高差 | 参考位置的精度取决于标志点坐标的精度;最便捷 | 须填写 Marker to ARP offset 并选对天线类型,否则相位中心偏差会进入改正数 |
| 在线 PPP 后处理 | 有可用的在线 PPP 服务(NRCAN CSRS-PPP、OPUS、APPS 等);日志至少 1–3 小时,理想 24 小时;一般为 RINEX 格式 | 绝对参考位置,结果精度最高;但通常要等 1 天到 2 周 | 永久性安装应取 24 小时日志;对格式、时长与内容各服务另有要求 |
| 实时 RTK 解平均 | 有可用的 RTK 服务或基准站;接收机必须具备「RTK Rover」权限 | 较短时间即可得到高精度参考位置(记录 RTK 固定解后取平均) | 坐标参照所用基准站或 RTK 网络的 datum,可能与期望的 datum 不同 |
| auto 功能 | 静态模式下启用 auto | 接收机选取其认为有效的第一个位置,精度取决于当时的定位模式 | 仅适用于评估与测试;每次重启都会重新计算,位置不绝对 |
一句话概括:需要“能与别人比较”的坐标,就用已知参考点、在线 PPP 或 RTK 平均;只需要“自己内部一致”的相对结果,auto 功能也能用,但要清楚它不可复现。
要输出差分改正,需要新建一个差分改正输出流。在 Web 界面中进入 Corrections > Corrections output,点击「New RTCMvX output」。
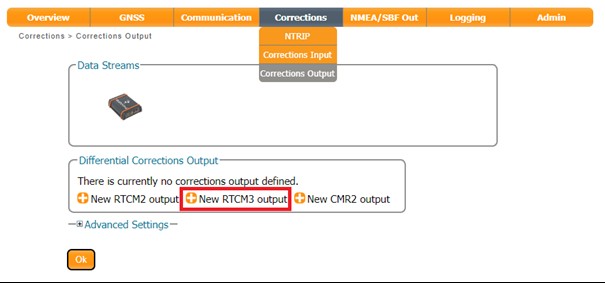
图 8:新建一个 RTCMv3 输出流。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
在接下来的界面中选择所需的连接类型。本例通过 COM 口(串口)输出改正数据,其他连接类型的操作流程类似。关于如何通过 IP 连接输出改正数据,可参见 Septentrio 的相关视频;如何配置(内部)NTRIP Caster 以通过 NTRIP 向相连接收机播发改正数据,可参见其专题文章。
配置差分改正输出时,强烈建议使用 RTCMv3,而不要使用 RTCMv2 或 CMR2。RTCMv2 是过时的改正格式,采用定长数据包,相比 RTCMv3 紧凑性差很多;而且它不支持北斗与 Galileo 改正,也不支持许多现代改正电文。
CMR、CMR+ 与 CMR2 是 Trimble 的专有封闭标准格式,并非所有电文的完整说明都已公开,因此无法在所有情况下保证与第三方接收机的兼容性。
为输出流选择 RTCMv3 电文时,最新一代 Septentrio 接收机会自动建议使用 MSM4,并给出全部四大星座的改正数据。
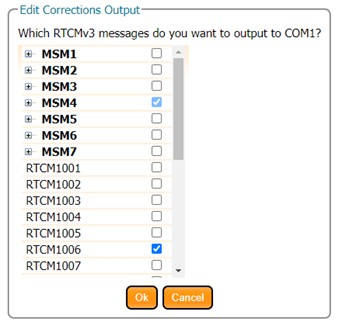
图 9:RTCMv3 电文选择界面。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
默认选中的 RTCM 电文如下:
| RTCM 电文 | 说明 |
|---|---|
| RTCM1074 | GPS MSM4 |
| RTCM1084 | GLONASS MSM4 |
| RTCM1094 | GALILEO MSM4 |
| RTCM1124 | BEIDOU MSM4 |
| RTCM1006 | 测站描述(ARP 与天线高) |
| RTCM1033 | 接收机与天线描述 |
| RTCM1230 | GLONASS L1 与 L2 码相位偏差 |
较老一代的 Septentrio 接收机不会自动选择相应的 MSM4 电文,而是使用以下传统电文:
| RTCM 电文 | 说明 |
|---|---|
| RTCM1004 | 扩展 GPS 观测值(L1 与 L2) |
| RTCM1006 | 测站描述(ARP 与天线高) |
| RTCM1012 | 扩展 GLONASS 观测值(L1 与 L2) |
| RTCM1033 | 接收机与天线描述 |
| RTCM1230 | GLONASS L1 与 L2 码相位偏差 |
也可以手动切换到多星座使用的 MSM4 电文,并添加 1006、1033、1230 等通用电文。关于这些电文的细节,可参见所用接收机的固件参考手册;关于 Septentrio 接收机支持的 RTCMv2 与 RTCMv3 电文概览,可参见相应专题文章。
实时基准站改正的最优输出频率是 1 Hz。要提高或降低该值需要深入的 GNSS 知识,因此不建议改动。输出的电文越多、频率越高,所需带宽越大;UHF 等带宽受限的链路尤其需要先行核算。对于 UHF 之类带宽受限的通信链路,这可能带来问题。因此,必须复核改正数据流需要多少带宽,以及通信链路能否支撑。
在本用户示例中,使用一台 PolaRx5e 连接一架安装在开阔天空条件下的 VeraPhase 6000 天线,为该地点计算三种不同的基准站位置:
三种参考位置都将写入该 PolaRx5e,接收机设为静态模式并配置为输出 RTCM 数据。所得的 RTK 流动站位置将绘制在图上进行对比。
图 10:VeraPhase 6000 天线连接 PolaRx5e,架设在开阔天空条件下的场地中。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
VeraPhase 6000 天线架设于开阔天空位置的三脚架上,并连接到 PolaRx5e 接收机。配置通过 Wi-Fi 与 Septentrio Web 界面完成。
PolaRx5e 连接架设于三脚架上的 VeraPhase 6000 天线。上电后启动一个日志会话。日志设置中,本次会话选择了预定义的「Support」SBF 数据块组(图 11)。该选择包含把 SBF 转换为 RINEX 以便后续后处理所需的全部数据块。注意 PolaRx5(e) 也可以直接记录 RINEX 文件。
为便于使用,用户应尽量把全部基准站数据记录在同一个文件中;本示例通过选择 IGS6H 文件命名方式实现这一点。
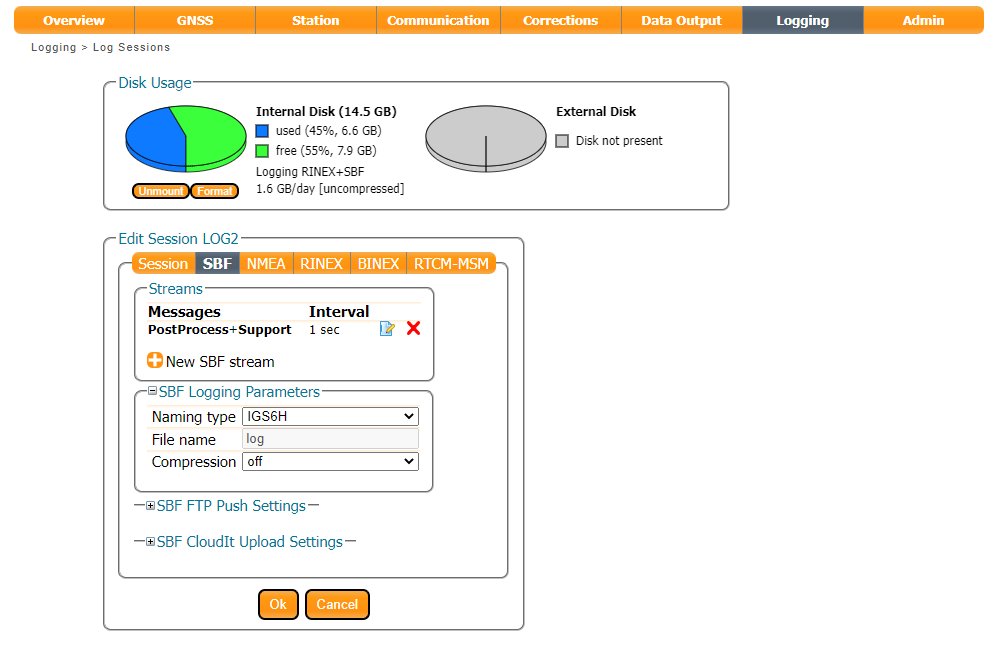
图 11:在 PolaRx5e 上配置新的日志会话并选择 Support 组 SBF 数据块。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
采集至少 1 小时数据后(本示例所用 PPP 服务要求最少 1 小时日志),即可下载数据(图 12)。本示例记录了 6 小时的 SBF 数据。用 SBF Converter 转换为 RINEX 后,把数据发送给在线 PPP 服务。若要获得最精确的结果(对永久性安装是绝对要求),需要 24 小时日志。
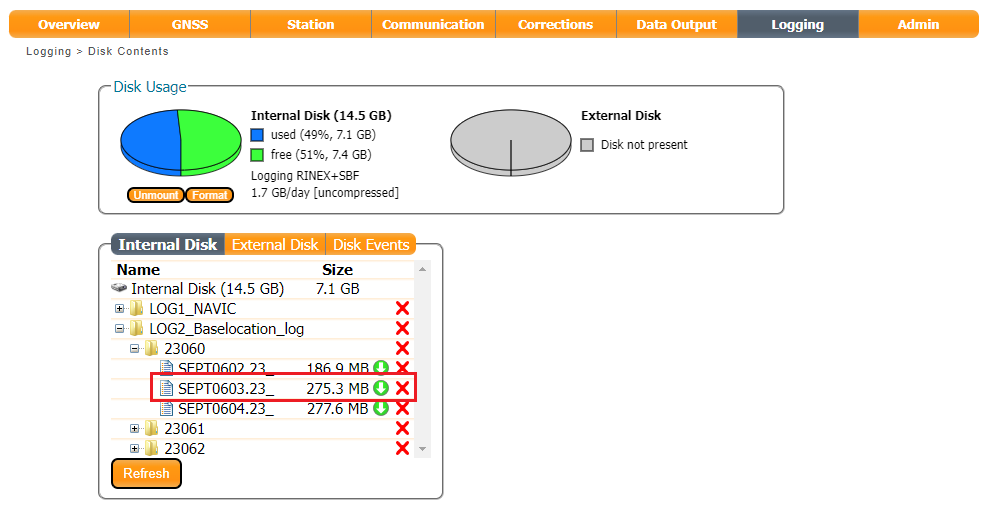
图 12:下载记录的日志数据。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
通常,在线 PPP 服务最快可在次日完成位置修正。服务会返回修正后的基准站位置(表 1),可填入接收机。本例中服务给出的参考位置如下:
表 1 在线 PPP 服务返回的参考位置
| 纬度 | 经度 | 椭球高 |
|---|---|---|
| 50.84862262 | 4.732126167 | 129.012 |
随后把这些坐标填入 PolaRx5e 的 Web 界面(图 13)。
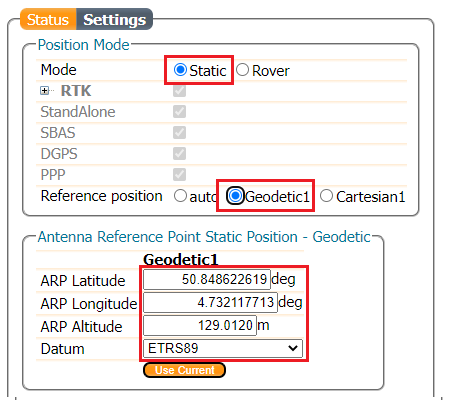
图 13:把获得的坐标填入 PolaRx5e。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
最后,配置 RTCMv3 输出流(图 14),并把该配置保存到接收机的启动配置(boot configuration)中(图 15)。
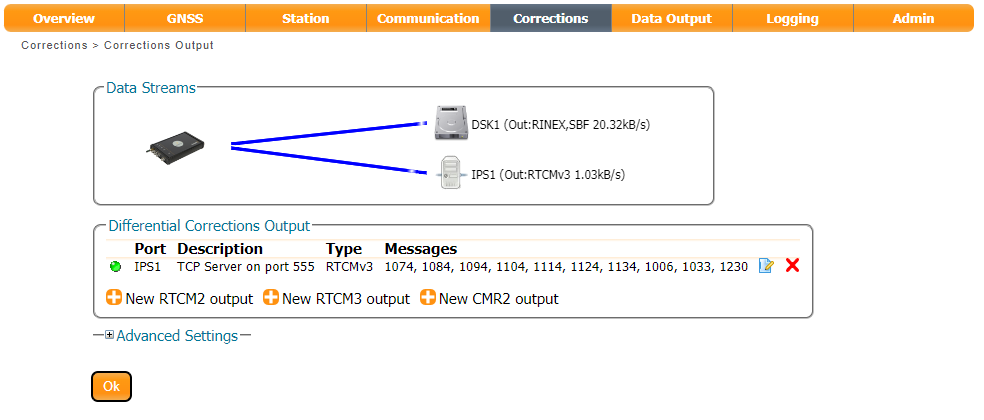
图 14:在 PolaRx5e 上配置的输出流。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
图 15:把配置保存到启动配置。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
RTK 流动站接收这些 RTCMv3 数据,利用改正数据计算 RTK 位置。这些位置记录在新的日志会话中,用于本文末尾的对比。
PolaRx5e 连接架设于三脚架上的 VeraPhase 6000 天线。上电后启动一个日志会话,选择预定义的「Support」SBF 数据块组(参见图 11),并选择 IGS6H 文件命名方式,以便把所有基准站数据记录在同一个文件中。
记录 6 小时后,把所得的 RTK 固定解位置(通过 SBF Converter 从 PVTGeodetic 数据块中提取)取平均,填入 PolaRx5e(图 16)。
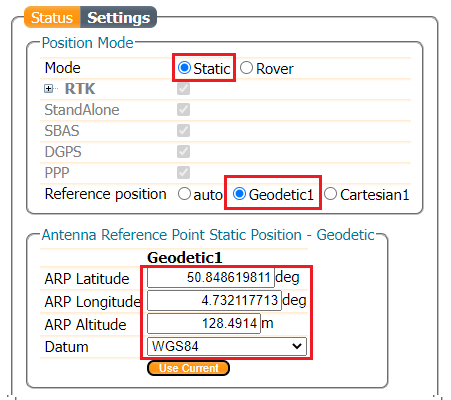
图 16:把获得的坐标填入 PolaRx5e。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
本例中,取平均后得到的参考站位置如下:
表 2 RTK 固定解取平均得到的参考位置
| 纬度 | 经度 | 椭球高 |
|---|---|---|
| 50.84861981 | 4.732117713 | 128.4914 |
最后,配置 RTCMv3 输出流,并把配置保存到接收机的启动配置。同样,RTK 流动站接收 RTCMv3 数据并计算 RTK 位置;这些位置记录在新的日志会话中,用于本文末尾的对比。
PolaRx5e 连接架设于三脚架上的 VeraPhase 6000 天线。上电后,把接收机设为静态模式,并把 Static position 设为「auto」(图 17)。
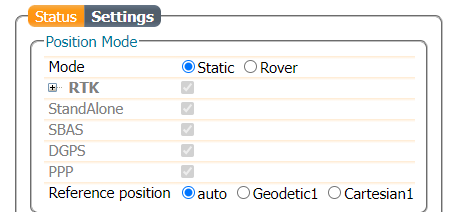
图 17:把定位模式设为静态,并使用 Auto 功能确定参考位置。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
最后,再次配置 RTCMv3 输出流并把配置保存到启动配置。如前所述,RTK 流动站接收 RTCMv3 数据计算 RTK 位置,结果记录在新的日志会话中,用于下方对比。
图 18 展示了三组 RTK 流动站位置的对比。三份数据的 RTK 性能都很出色,但可以清楚看到流动站解算出了三个不同位置——这些差异来自基准站位置的不同。
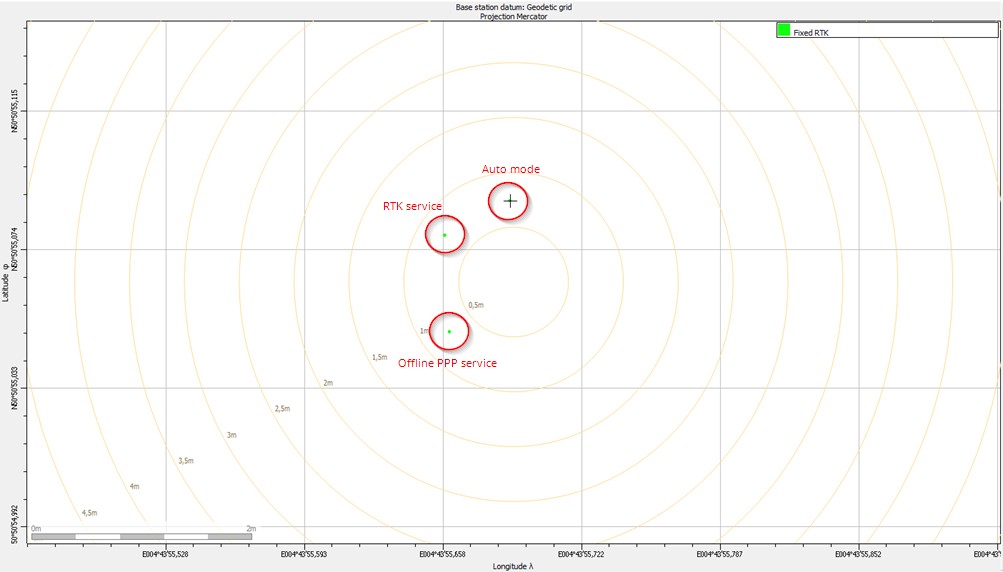
图 18:RTK 流动站位置的对比。图片来源:Septentrio 官方技术支持文档《How to set up a base station》
左下角绿点:基准站参考位置由在线 PPP 服务确定时,流动站获得的 RTK 位置。这些坐标属于 WGS84 参考框架下的绝对位置,可以方便地与其他使用同一参考框架的基准站或 RTK 服务的流动站数据进行比较。
左上角绿点:基准站参考位置由 RTK 平均位置确定时,流动站获得的 RTK 位置。这些坐标同样是绝对位置,但属于 ETRS89 参考框架,可以方便地与其他使用该框架(例如使用同一 RTK 服务)的数据比较。
右上角绿点:基准站参考位置由 auto 功能确定时,流动站获得的 RTK 位置。虽然参考框架同样是 WGS84(基准站所用的 datum),但由于 auto 功能获得的参考位置存在未知误差,该基准站位置不是绝对的。其定位数据可以与使用同一基准站改正数据计算的其他数据比较,但难以与绝对定位数据(例如本文另外两种方法得到的定位数据)比较。
不一定。扼流圈(Choke Ring)天线在静态应用中性能最好、多路径抑制能力最强,通常也完成了绝对天线标定,位置精度优先时是首选。但 PolaNt-x MF 这类普通大地型天线在很多情况下已能提供足够好的性能;非永久性基准站还可以考虑带集成天线的接收机。
两者都能给出绝对参考位置。在线 PPP 需要至少 1–3 小时日志(永久性安装建议 24 小时),结果通常要等 1 天到 2 周;RTK 平均在有可用 RTK 服务或基准站时,较短时间就能得到高精度结果,但坐标参照的是所用基准站或网络的 datum。没有控制点又不赶时间,优先 PPP;有 RTK 服务且需要当天完成,用 RTK 平均。
RTCMv2 采用定长数据包,紧凑性比 RTCMv3 差很多,而且不支持北斗与 Galileo 改正,也不支持许多现代改正电文。CMR、CMR+ 与 CMR2 是封闭的专有格式,并非所有电文说明都已公开,无法在所有情况下保证与第三方接收机兼容。
1 Hz 是最优值。提高或降低都需要深入的 GNSS 知识,不建议改动。电文越多、频率越高,占用带宽越大,UHF 这类带宽受限的链路必须先核算能否支撑。
通常不建议。auto 功能只是选取接收机认为有效的第一个位置,精度取决于设置时所处的定位模式,而且每次重启都会重新计算,基准站在参考框架中没有准确位置,导致不同基准站的流动站数据难以互相比较。它适用于评估与测试;生产环境应使用高精度参考位置。
因为流动站的 RTK 结果是相对于基准站参考位置算出来的。若基准站位置是绝对的(已知点、PPP、RTK 平均),不同基准站的数据可以互相比较;若基准站位置由 auto 功能确定,则只能与使用同一基准站改正数据的结果比较。
本文示例与选型涉及的产品都属于 Septentrio 参考站与高精度接收机体系,可按用途对应:
架设基准站前的三个核对项:接收机的 RTK Base 权限是否已启用、天线是否有可用的标定文件、参考位置采用哪一种方法确定。南京宏成可提供上述产品的选型建议、配置支持与技术支持。
作者:管理员
发布日期:2026年11月3日
内容来源:本文依据 Septentrio 官方技术支持文档《How to set up a base station》六章内容整理翻译,配图取自 Septentrio 官方原文,未作改动。文中术语、步骤与示例数值均按原文保留;章节编号按本站格式统一,图片按全文顺序重新编号。
外部参考:
图表说明:图 1–图 18 均来自上述 Septentrio 官方技术支持文档,版权归 Septentrio 所有,本站按原文配图引用并在图注中标注出处。对外商业转载前请按 Septentrio 的引用要求确认范围。
Septentrio全球最大代理商-南京宏成:南京宏成智能科技有限公司长期供应 Septentrio Mosaic-G5 系列(P3 / P3H / T / P6 / P8)、mosaic-X5、PolaRx5 系列与 AsteRx 系列高精度 GNSS 模组、板卡与接收机,并提供选型、集成与技术支持。相关需求请联系 cs@hc-zn.com。
电话: 025-85577685
地址:南京市江宁开发区诚信大道990号优尚天地3栋417室
企业微信